Soutenance de Thèse de Clémentin Boittiaux

Le Bureau des Études Doctorales a le plaisir de vous informer que

Monsieur Clémentin BOITTIAUX

Doctorant au laboratoire COSMER rattaché

 à l’École Doctorale 548 « Mer & Sciences »

 soutiendra sa thèse en vue de l’obtention du Grade de Docteur

 sous la direction de

Vincent HUGEL, Professeur des Universités, Université de Toulon (France)

&

Aurélien ARNAUBEC, Docteur, Ifremer (France), Co-encadrant

Mme Claire DUNE, Maitre de conférences, Université de Toulon (France), Co-encadrante

M Ricard MARXER, Professeur des Universités, Université de Toulon (France), Co-encadrant


Discipline : Automatique, Signal, Productique, Robotique

sur le thème

« Localisation visuelle pour la surveillance à long terme des grands fonds »

Jeudi 14 décembre 2023 à 10h00
A l’Université de Toulon – Campus La Garde Bâtiment Y1 – Amphi Y.008

devant un jury composé de :


  1. Mme Marie-Odile BERGER, Directrice de Recherche, INRIA Nancy Grand-Est (France), Rapporteure
  2. Vincent LEPETIT, Professeur des Universités, Ecole Nationale des Ponts et Chaussées (France), Rapporteur
  3. Cédric DEMONCEAUX, Professeur des Universités, Universitéde Bourgogne (France), Examinateur
  4. Torsten SATTLER, Chargé de Recherche, Czech Institute of informatics Robotics and Cybernetics (République Tchèque), Examinateur
  5. Aurélien ARNAUBEC, Docteur,Ifremer (France), Co-encadrant
  6. Mme Claire DUNE, Maître de conférences, Université de Toulon (France), Co-encadrante
  7. Ricard MARXER, Professeur des Universités, Université de Toulon (France), Examinateur
  8. Vincent HUGEL, Professeur des Universités, Université de Toulon (France),Directeur de thèse


Résumé :

Cette thèse explore le problème de la localisation de véhicules sous-marins dans des environnements déjà explorés. Elle s’inscrit dans le cadre de la surveillance des grands fonds à long terme. Ainsi, l’environnement visité peut avoir subi des changements significatifs entre plusieurs visites. Traditionnellement, la localisation de véhicules sous-marins repose sur la fusion de mesures provenant de capteurs acoustiques et inertiels. Alors que ces capteurs fournissent des estimations précises de pose relatives, leurs estimations de position absolue présentent des biais importants, entraînant des décalages de position de plusieurs dizaines de mètres entre différentes plongées. Cette limitation entrave considérablement l’utilisation des véhicules sous-marins autonomes pour des tâches exigeant un haut degré de précision, telles que la cartographie de zones d’intérêt spécifiques. En réponse, cette thèse explore l’utilisation des observations visuelles faites par les véhicules sous-marins pour obtenir une localisation absolue plus précise. Le milieu sous-marin introduit diverses sources de variabilité qui sont absentes dans le domaine terrestre. Par conséquent, la première contribution de cette thèse est la création d’un nouveau jeu de données spécialement conçu pour évaluer des algorithmes de localisation visuelle à long terme dans les conditions des grands fonds océaniques. De plus, un autre défi inhérent aux images sous-marines est leur faible contraste et la perte de couleurs dus à la propagation de la lumière dans l’eau. Pour remédier à ce problème, la deuxième contribution de cette thèse présente deux nouvelles méthodes de restauration des couleurs des images sous-marines spécifiquement conçues pour atténuer ces phénomènes et restituer des images claires. Indépendamment du milieu sous-marin, la troisième contribution de cette thèse est la proposition d’une nouvelle fonction de coût, conçue pour la régression de pose de caméra dans un contexte d’applications à l’apprentissage profond. Il s’agit d’un aspect important pour l’entraînement des réseaux de neurones dédiés à la localisation visuelle. Enfin, cette thèse se termine par une évaluation de plusieurs méthodes de localisation visuelle sur le nouveau jeu de données proposé. Les résultats obtenus montrent que l’application de notre technique de restauration des couleurs d’images sous-marines améliore sensiblement les performances de localisation visuelle. Ce travail identifie également le principal problème rencontré par les méthodes de localisation visuelle sur le jeu de données sous-marin proposé, et présente une approche visant à améliorer l’efficacité des techniques de localisation visuelle en exploitant au mieux un jeu de données de taille limitée.

Mot clés : localisation visuelle, cartographie des grands fonds.
 

Séminaire Vincent Lepetit

Self-Supervised 3D Scene Understanding

I will present our recent work on how a general AI algorithm can be used for 3D scene understanding to reduce the need for training data. More exactly, we propose several modifications of the Monte Carlo Tree Search (MCTS) algorithm to retrieve objects and room layouts from noisy RGB-D scans. While MCTS was developed as a game-playing algorithm, we show it can also be used for complex perception problems. Our adapted MCTS algorithm has few easy-to-tune hyperparameters and can optimise general losses. We use it to optimise the posterior probability of objects and room layout hypotheses given the RGB-D data. This results in a render-and-compare method that explores the solution space efficiently. I will then show that the same algorithm can be applied to other scene understanding problems with RGB data only.

Soutenance de thèse de Juliette Drupt

Le Bureau des Études Doctorales a le plaisir de vous informer que

Madame Juliette DRUPT

Doctorante au laboratoire COSMER rattaché à l’École Doctorale 548 « Mer & Sciences » (France)

 soutiendra sa thèse en vue de l’obtention du Grade de Docteur

 sous la direction de

Vincent HUGEL, Professeur des Universités, Université de Toulon (France), Directeur de thèse

&

Mme Claire DUNE, Maîtresse de conférences, Université de Toulon (France), Co-encadrante de thèse

Andrew COMPORT, Chargé de recherche, CNRS (France), Co-encadrant de thèse

Discipline : Automatique, Signal, Productique, Robotique

sur le thème

« Localisation d’une cordée de robots sous-marins »

Mercredi 29 novembre 2023 à 10h00

A l’Université de Toulon – Campus La Garde – Bâtiment M – Amphi M.01

devant un jury composé de :

  1. David FILLIAT, Professeur des Universités, ENSTA Paris (France), Rapporteur,
  2. Luc JAULIN, Professeur des Universités, ENSTA Bretagne (France), rapporteur,
  3. Vincent CREUZE, Professeur des Universités, Université de Montpellier (France), Examinateur,
  4. Juan TARDOS, Professeur, Université de Saragosse (Espagne), Examinateur,
  5. Maxime FERRERA, Docteur, ingénieur, IFREMER (France), Examinateur,
  6. Claire DUNE, Maître de Conférences, Université de Toulon (France), co-encadrante de thèse
  7. Andrew COMPORT, Chargé de Recherches HDR, CNRS-I3S (France), Co-encadrant de thèse
  8. Vincent HUGEL, Professeur des Universités, Université de Toulon (France), Directeur de thèse


Résumé :

Les communications sans fil en temps réel étant impossibles sous l’eau, les véhicules sous-marins télécommandés (ROV) sont reliés à une station de surface par une liaison physique. Des travaux récents cherchent à limiter les effets mécaniques exercés par ce câble en plaçant des ROV intermédiaires le long de celui-ci pour contrôler sa forme.  Cette thèse étudie à la localisation d’un tel système, nommé cordée de robots sous-marins, à l’aide de capteurs embarqués.

Il est possible de localiser un ROV par rapport à son environnement à partir de ses capteurs embarqués. Toutefois, le câble peut aussi être vu comme un atout dans la localisation de ROVs, puisque la forme 3D du câble indique directement la position de celui-ci.  Deux approches complémentaires sont étudiées :  la localisation proprioceptive de la cordée via l’observation du câble et la localisation extéroceptive multi-agents par rapport à l’environnement par localisation et cartographie visuelles simultanées.

Mots-clés : robotique sous-marine, objets déformables, VSLAM.

Conférence ECMR Coimbra 2023

Le laboratoire COSMER a participé à la conférence ECMR 2023. Cédric Anthierens a présenté les travaux de thèse d’Ornella Tortorici, et Vincent Hugel a présidé la session, dédiée à des applications robotiques. (Programme détaillé.)

  • Ornella Tortorici, Cedric Anthierens and Vincent Hugel, A new flex-sensor-based umbilical-length management system for underwater robots, 

ABSTRACT : This work focuses on the automatic control of the length of a tether that links an underwater vehicle to the surface, with the objective to prevent the tether from becoming taut or getting entangled due to too much length being deployed. The solution proposed here consists of equipping the tether with a balanced buoy-ballast system that gives the cable a V- shape in the vicinity of the vehicle. This system offers a passive compliance by smoothing the movements of the tether and damping external disturbances. The tether length is adjusted by an active feeder on the surface, whose control relies on the reading of a flex sensor embedded in the V-shape portion of the cable. The experiments conducted on a real ROV in a pool allowed validating this mechatronic compliant-actuated system, which can adapt to the movements of the underwater vehicle while it executes longitudinal and curved trajectories.

https://hal.science/hal-04206906/document 

28-09-2023 – Séminaire de François Ducobu

François Ducobu, Chargé de cours à l’Université de Mons (équivalent MCF HDR), que nous accueillons en tant que chercheur-invité à l’UTLN pendant deux semaines, présentera ses activités au cours d’un séminaire du laboratoire COSMER jeudi 28/09 à 15h30 en salle M205.

Outre l’étude expérimentale et numérique des procédés d’usinage à l’outil coupant, les activités de recherche de François Ducobu concernent la fabrication additive.

Dans ce domaine, les travaux ont concerné et concernent principalement :

  • La fonctionnalisation de pièces EBM pour guider les opérations de finitions.
  • Le développement de pièces benchmark (GBTA) pour l’évaluation de la capabilité du procédé (application au FDM jusqu’à présent).
  • La fabrication hybride de pièces en céramique et en alliage de titane : fabrication additive PAM, usinage à l’outil coupant et usinage laser.
  • Développement d’une plateforme de Binder Jetting pour améliorer les propriétés mécaniques des pièces fabriquées.
  • Monitoring du procédé en vue de la détermination des paramètres optimaux de fabrication et de l’amélioration de la qualité des pièces produites.
  • Développement de pièces intelligentes en composites fibres longues fabriquées de manières additive.


Soutenance de thèse de Lewis Andurand

Le Bureau des Études Doctorales a le plaisir de vous informer que

Monsieur Lewis ANDURAND

Doctorant au laboratoire COSMER

rattaché à l’École Doctorale 548 « Mer & Sciences » (France)

 soutiendra sa thèse en vue de l’obtention du Grade de Docteur

 sous la direction de

Vincent HUGEL, professeur des universités, Université de Toulon (France)

Co-encadré par

Sébastien CAMPOCASSO, Maitre de Conférences, Université de Toulon (France)

&

Matthieu MUSEAU, Maitre de Conférences, Université Grenoble-Alpes (France)

Discipline : Mécanique des Solides, Génie Mécanique, Productique, Transport Génie Civil

Spécialité : Fabrication additive

sur le thème

« Développement d’une méthode de génération de trajectoire versatile pour la réalisation de pièces par procédés DED multi-axes à partir de surfaces facettisées »

Jeudi 31 aout 2023 à 09h30
A l’Université de Toulon – Campus La Garde – Bâtiment M – Amphi M.01

devant un jury composé de :


  1. Jean-Philippe PERNOT,Professeur des Universités, École Nationale Supérieure d’Arts et Métiers, Rapporteur
  2. Stéphane SEGONDS, Professeur des Universités, Université de Toulouse III, Rapporteur
  3. François VILLENEUVE, Professeur des Universités, Université Grenoble-Alpes, Examinateur
  4. Sébastien CAMPOCASSO, Maître de Conférences, Université de Toulon, Encadrant
  5. Matthieu MUSEAU, Maître de Conférences, Université Grenoble-Alpes, Encadrant
  6. Vincent HUGEL, Professeur des Universités, Université de Toulon, Directeur de thèse


Résumé :

 La fabrication additive est une catégorie de procédés qui permet l’obtention de pièces mécaniques par apport de matière. Les procédés de type Directed Energy Deposition (DED), combinables avec des robots multi-axes, sont prometteurs pour l’obtention de pièces à la structure complexe. Cependant, les méthodes de génération de trajectoire et les structures des machines utilisées restent un enjeu dont les innovations décupleraient les possibilités industrielles.

Cette thèse présente une méthode numérique systématique de génération de trajectoire adaptée aux procédés DED à partir d’une surface facettisée de forme arbitraire. Validée à travers des simulations sur des surfaces minimales tri-périodiques, la méthode permet la création d’un premier trajet de dépôt respectant la contrainte de distance entre la pièce et l’outil. Combinable à de la rétroaction par priorisation de régions, il pourra être modifié ultérieurement selon les contre-indications physiques issues du robot utilisé, du matériau de fabrication et de l’outil.

Mot clés : Génération de trajectoire, Fabrication additive, Directed Energy Deposition, Fabrication assistée par ordinateur.

Development of a Versatile Path Generation Method for the Manufacturing of Parts by Multi-Axis DED Processes from Meshed Surfaces

Abstract:

Additive manufacturing is a category of processes that allows the production of mechanical parts by the adding of material. Directed Energy Deposition (DED) processes can be combined with multi-axis robots and are a promising option to obtain parts with complex structures. However, the path generation methods and the machine structures used remain an issue. With innovations in these areas, the industrial possibilities would increase tenfold.

This thesis presents a numerical and systematic path generation method based on meshed surfaces and adapted to DED processes. The method was validated through simulations on minimal triply periodic surfaces and allows the creation of a first deposition path that meets the distance constraint between the part and the tool. This first path can be combined with region prioritization feedback to obtain a final path adapted to the physical warnings provided by the robot, the manufacturing material and the tool.


Keywords : Path Generation, Additive Manufacturing, Directed Energy Deposition, Computer Aided Manufacturing


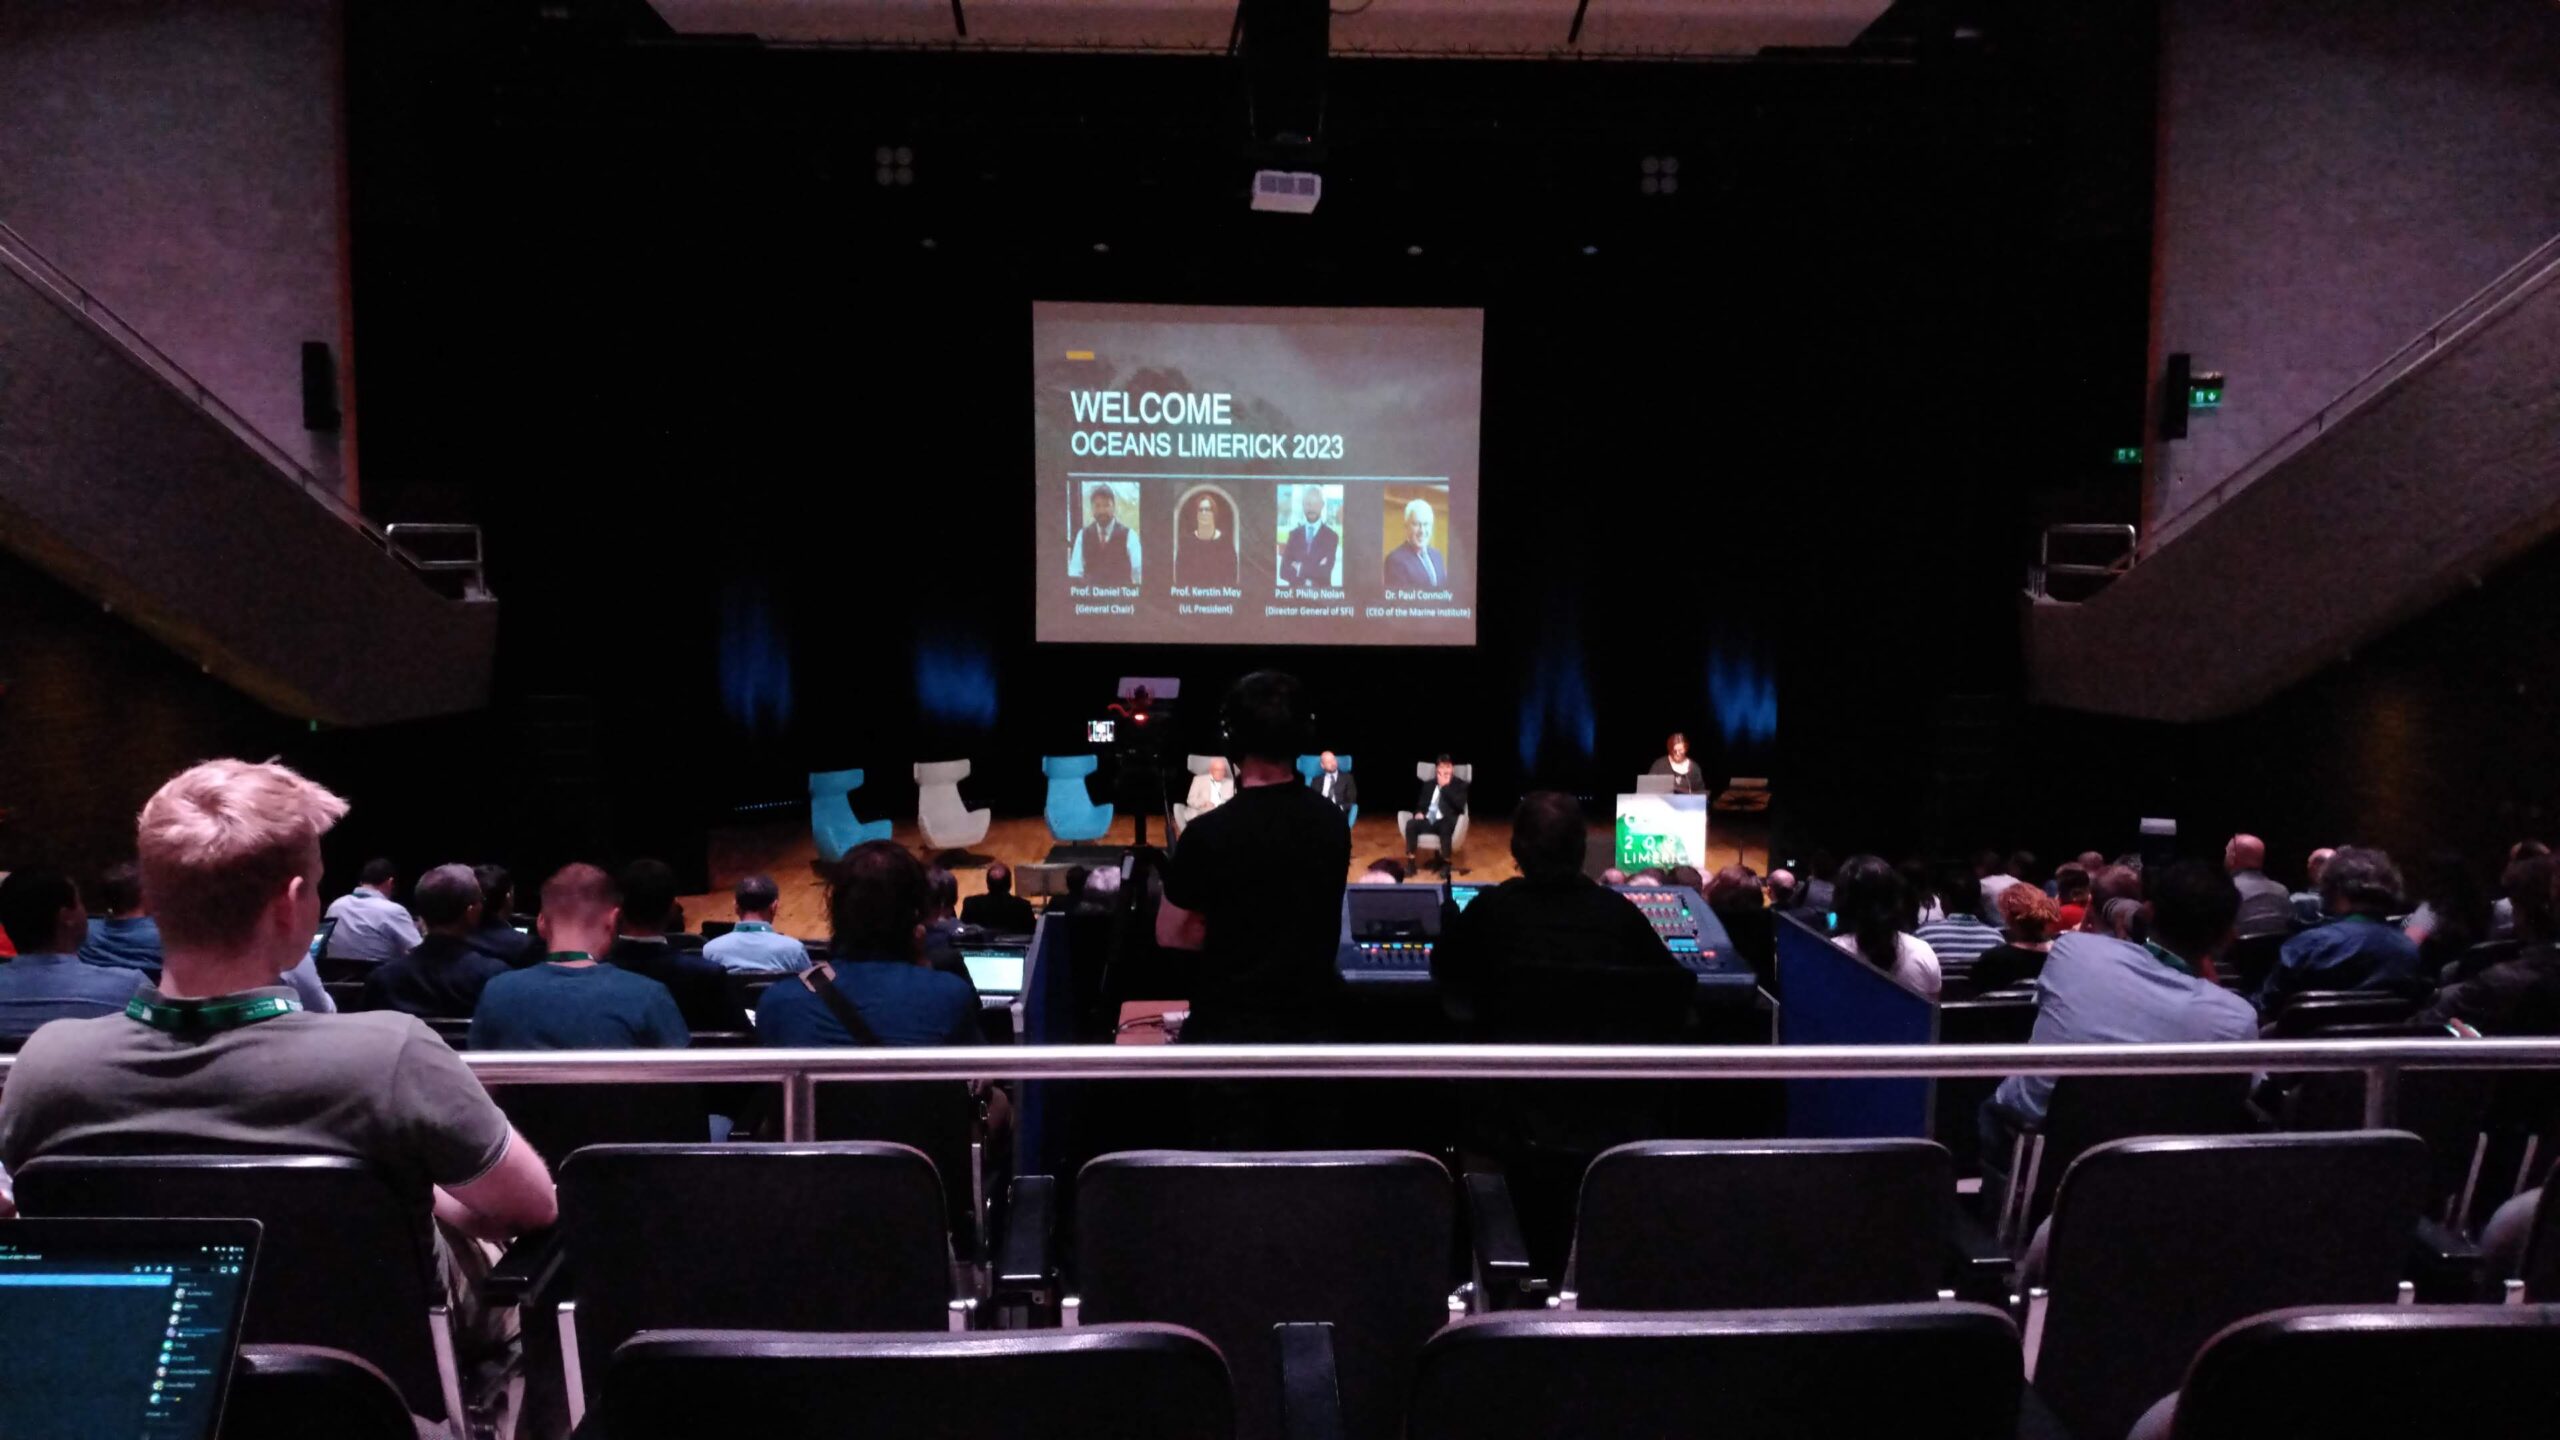
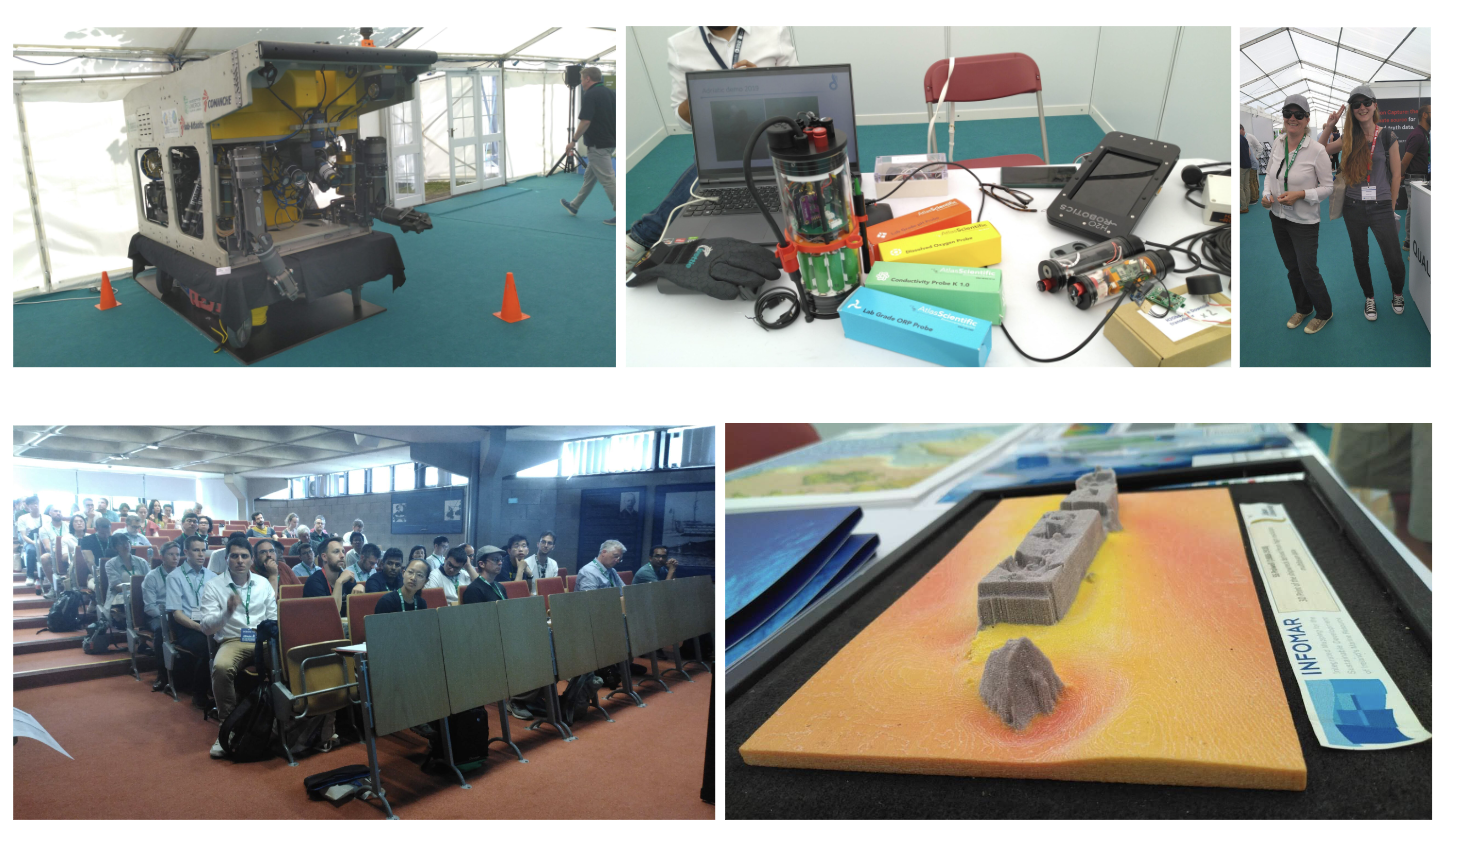
OCEAN 2023, Limerick

Bilal Ghader et Juliette Drupt présentent leurs travaux à la conférence Oceans 2023 sur la reconnaissance des gestes des plongeurs et la comparaison des algorithmes de SLAM en milieu sous-marin.

La cérémonie d’ouverture a été centrée sur l’avenir des océans face aux changements climatiques et l’objectif de décarboner les transports maritimes d’ici 2050. Elle a été suivie par un keynote sur l’énergie par éolienne maritime.

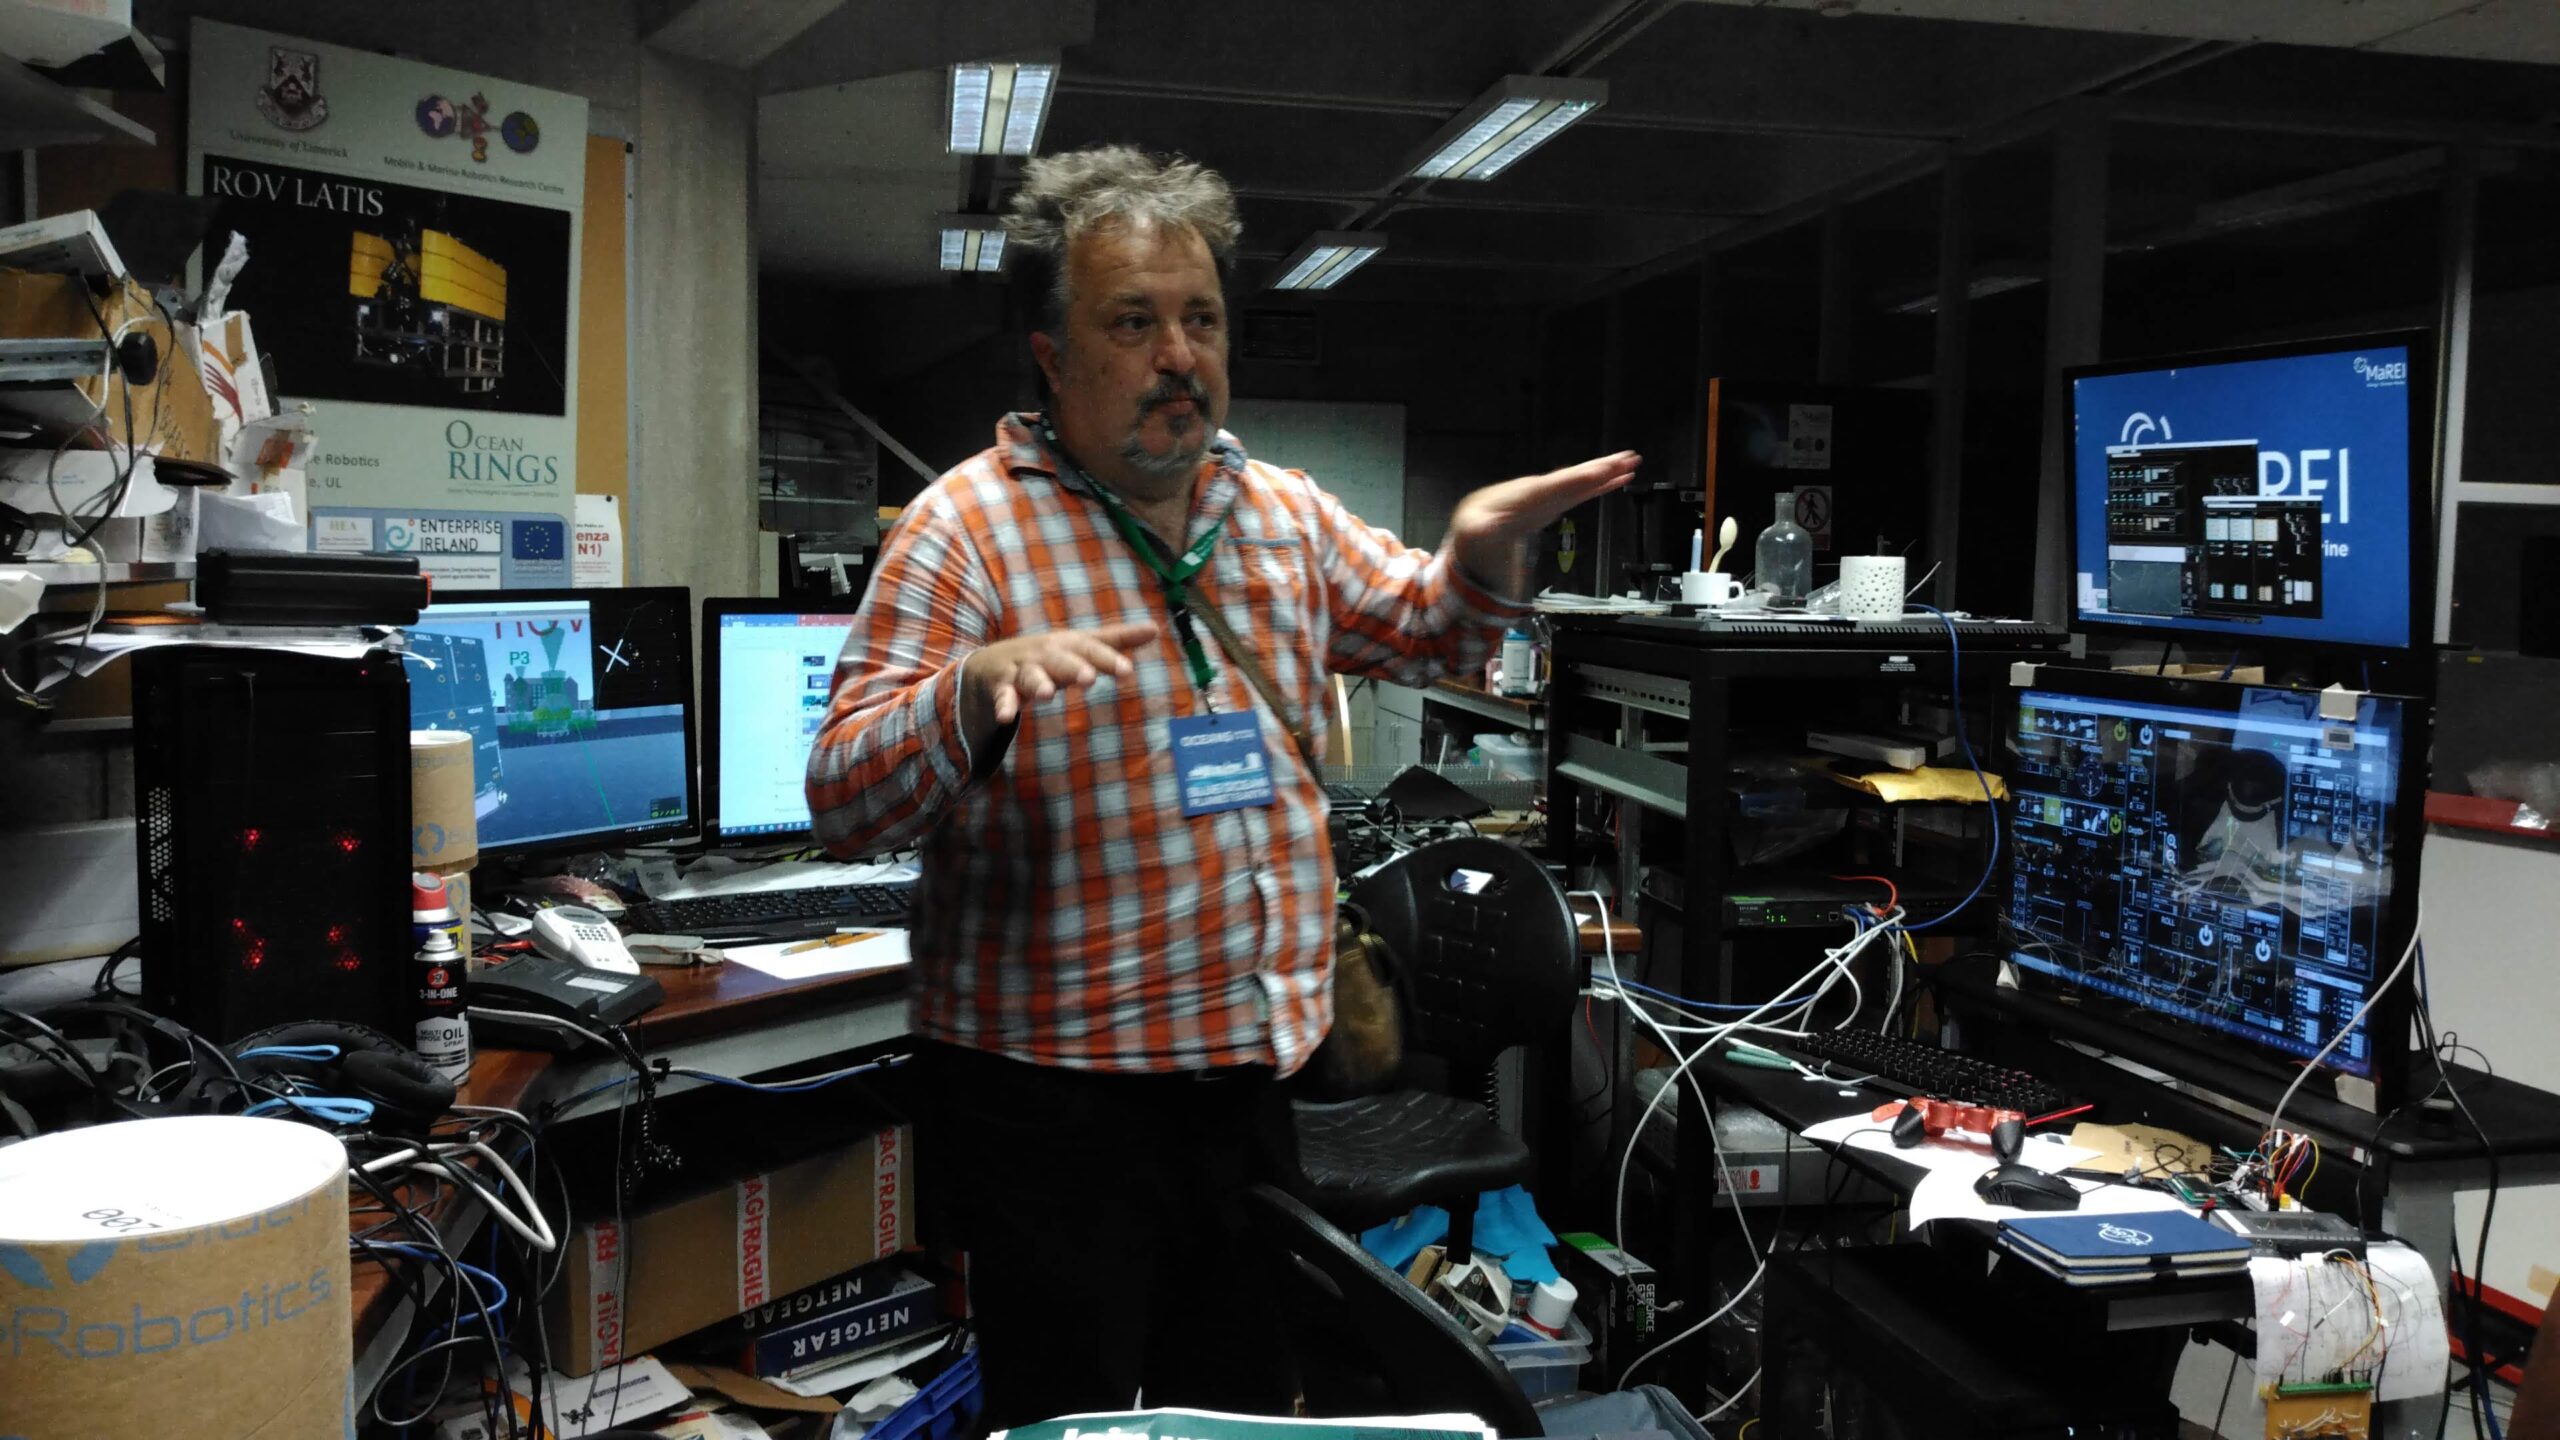
Edin Omerdic, l’organisateur de la conférence, nous a fait visiter son laboratoire et leur plateforme de commande haut niveau des ROV avec casque de réalité virtuelle et reconnaissance vocale. Le plannificateur de mission permet de determiner une trajectoire avec des points de passage et de monitorer l’état du robot. Un de leurs axes de recherche porte sur la reconfiguration en ligne du modèle du ROV en cas de perte ou de dégradation des capacités d’un propulseur. 

  • Bilal Ghader, Claire Dune, Eric Watelain, Vincent Hugel. Skeleton-based Visual Recognition of Diver’s Gesture. OCEANS 2023, University of Limerick, Jun 2023, Limerick, France. ⟨hal-04116540⟩
  • Juliette Drupt, Claire Dune, Andrew I. Comport, Vincent Hugel. Qualitative evaluation of state-of-the-art DSO and ORB-SLAM-based monocular visual SLAM algorithms for underwater applications. OCEANS 2023, University of Limerick, Jun 2023, Limerick, France. ⟨hal-04116537⟩


IEEE ICRA 2023, Londres


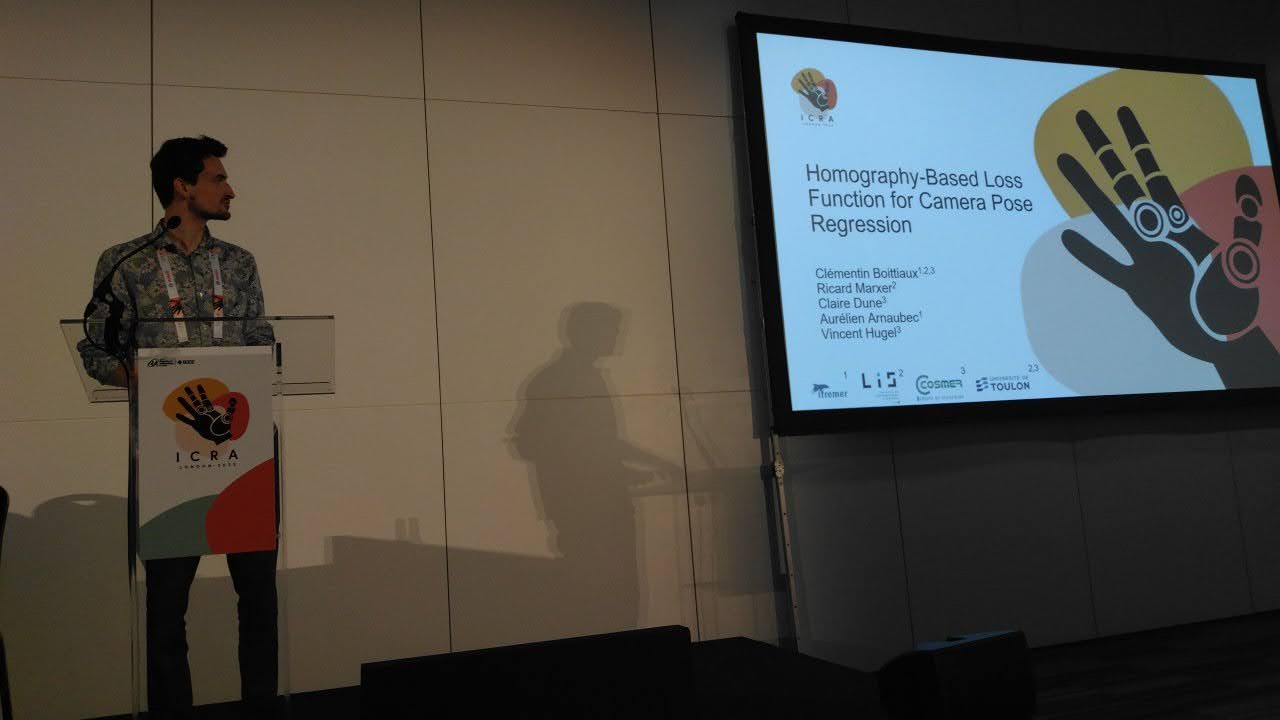
Clémentin Boittiaux a présenté son travail sur une nouvelle fonction de cout basé sur l’homographie pour l’estimation de pose end-to-end.


  • Clémentin Boittiaux, Ricard Marxer, Claire Dune, Aurélien Arnaubec, Vincent Hugel. Homography-Based Loss Function for Camera Pose Regression. IEEE Robotics and Automation Letters, In press, 7 (3), pp.6242-6249. ⟨10.1109/LRA.2022.3168329⟩. ⟨hal-03654445⟩

ORASIS 2023, Carqueiranne

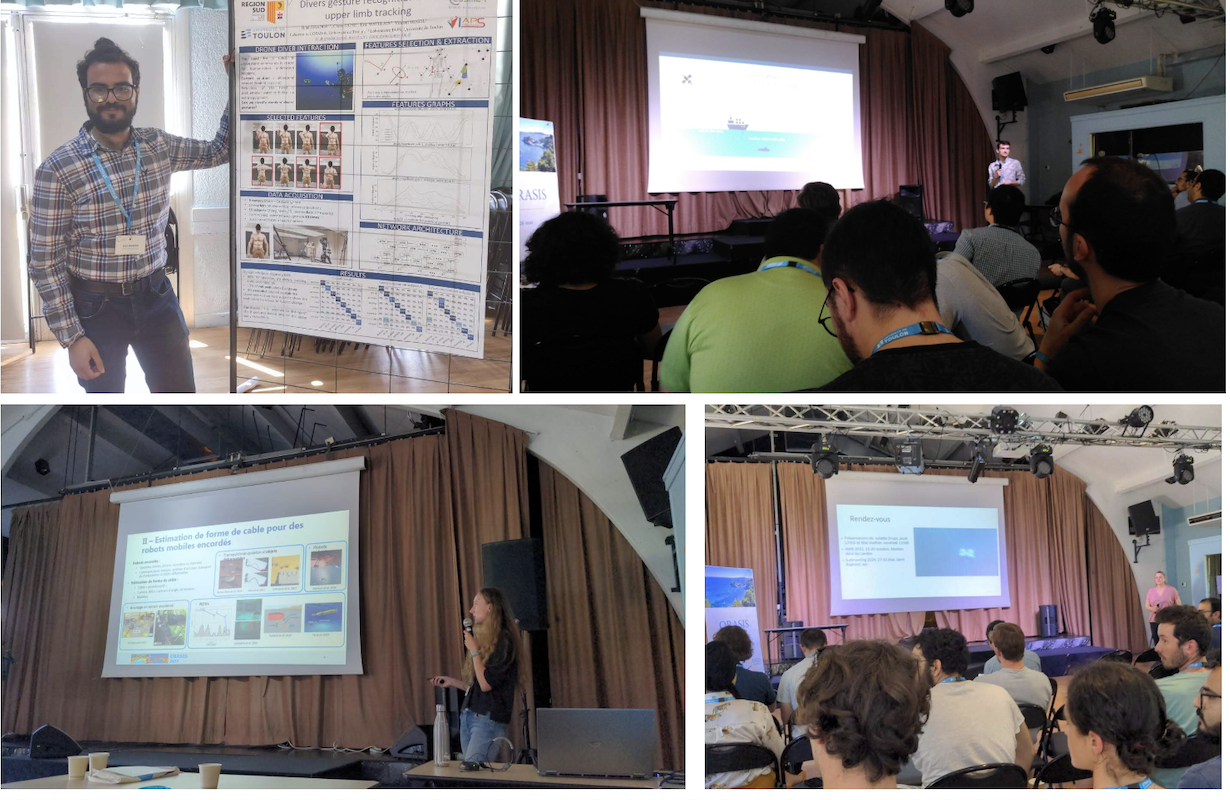
ORASIS 2023, les journées francophones des jeunes chercheurs en vision par ordinateur,  se sont tenues à Carqueiranne du 22 au 26 mai. 

Bilal Ghader, Clémentin Boittiaux et Juliette Drupt y ont présenté leur travaux de thèse. Claire Dune une présentation keynote sur ses travaux envision pour la robotique sous marine.

  • Bilal Ghader, Claire Dune, Eric Watelain, Vincent Hugel. Divers gesture recognition from upper limb tracking. 19éme colloque ORASIS (journées francophones des jeunes chercheurs en vision par ordinateur ), Thanh Phuong Nguyen; Yassine Zniyed; Nadège Thirion-Moreau; Sandra Senisar; Eric Moreau; Thanh Tuan Nguyen, May 2023, Carqueiranne, France. ⟨hal-04108621⟩
  • Clémentin Boittiaux, Claire Dune, Aurélien Arnaubec, Ricard Marxer, Maxime Ferrera, et al.. Long-term visual localization in deep-sea underwater environment. ORASIS, Thanh Phuong Nguyen, May 2023, Carqueiranne, France. ⟨hal-04108737⟩
  • Juliette Drupt, Claire Dune, Andrew I Comport, Vincent Hugel. Estimation de forme de câble pesant pour la localisation de robots sous-marins encordés : comparaison d’une approche visuelle à une nouvelle approche inertielle. ORASIS, Thanh Phuong Nguyen, May 2023, Carqueiranne, France. ⟨hal-04108624⟩


L’article IJRR de Clémentin Boittiaux est plublié

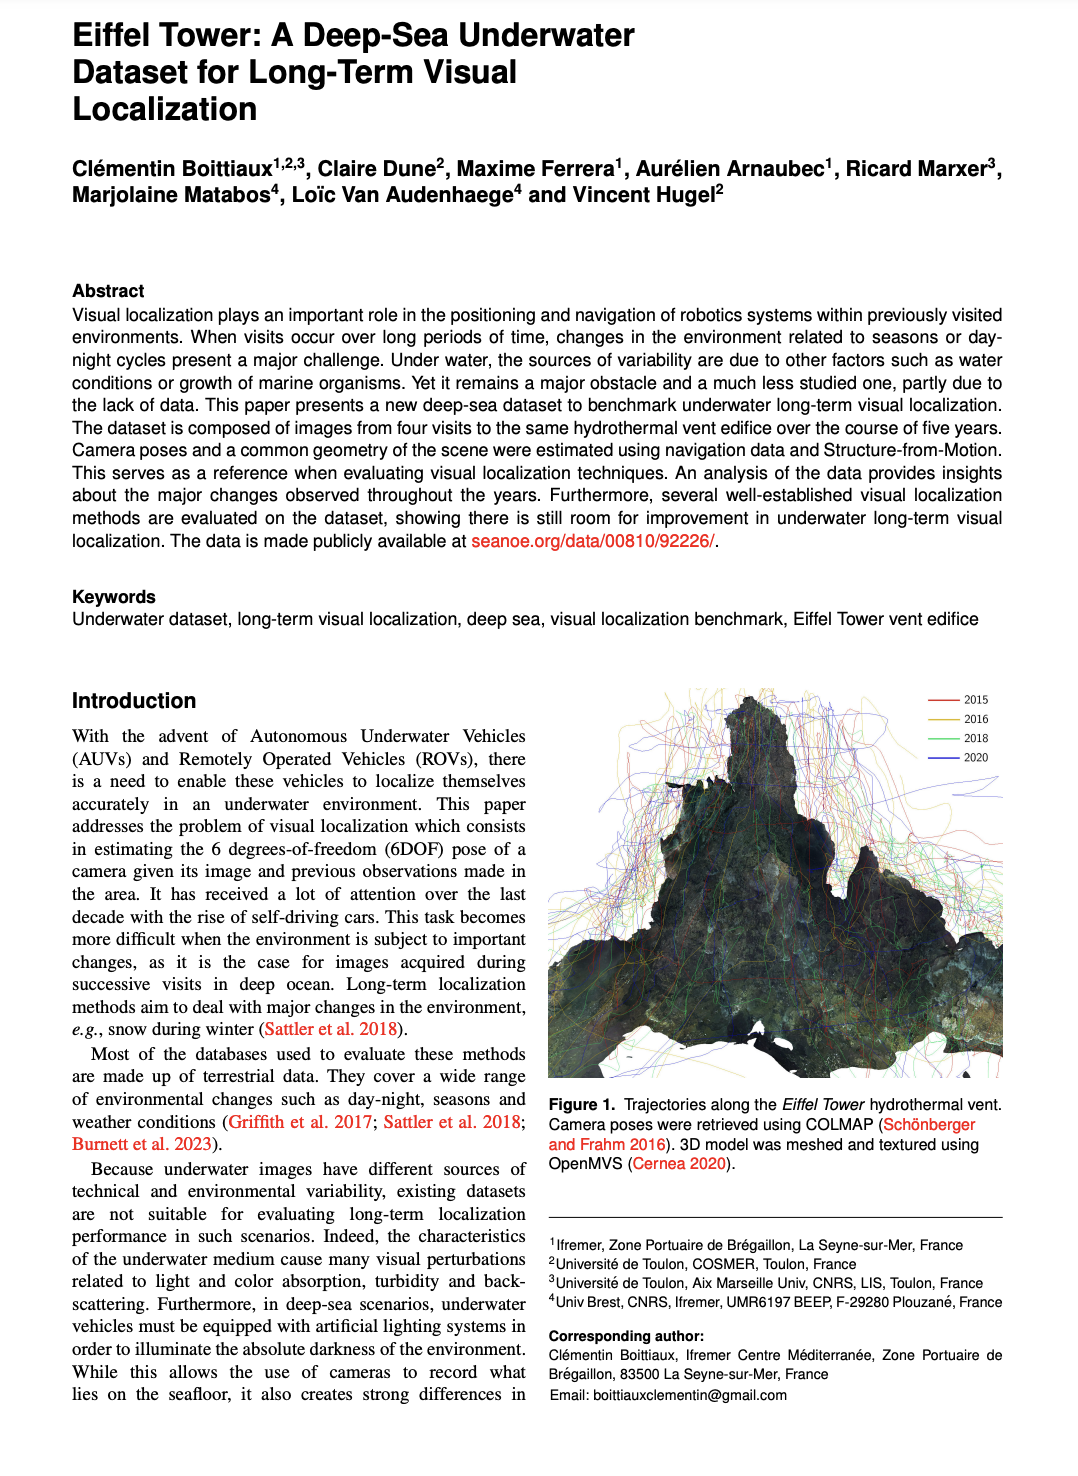
Cet article permet de comprendre les enjeux de la relocalisation sous-marine à long terme. Les images qu’ils présentent ont été acquises sur 4 visites, espacées sur 6 ans, d’un site géologique profond situé au large des Açores. L’article présente une comparaison de méthodes de relocalisation terrestres connues pour être les plus performantes de l’état de l’art. Les résultats montrent que les images sous-marines représentent un défi pour ces méthodes : changement de caractéristiques du milieu (turbidité), changement géométriques de la scène (effondrement), changements des textures (évolution des peuplements d’animaux fixés), changement de prise de vue (distance du capteur au rocher), changement de capteur, changement d’eclairage,….


  • Clémentin Boittiaux, Claire Dune, Maxime Ferrera, Aurélien Arnaubec, Ricard Marxer, et al.. Eiffel Tower: A Deep-Sea Underwater Dataset for Long-Term Visual Localization. The International Journal of Robotics Research, In press, ⟨10.1177/02783649231177322⟩. ⟨hal-04089339⟩