Catégorie : Actualités
05-06-2025 – Séminaire Massimo ALFIERI, Aurélien RENARD et Mathis RIERA
Massimo ALFIERI (IGE), Aurélien RENARD (stagiaire BUT3) et Mathis RIERA (Doctorant 1A) présenteront leurs travaux au cours d’un séminaire du laboratoire le jeudi 5 juin à 14h.
Geometrical and dimensional assessment in additive manufacturing
Massimo ALFIERI
To develop a methodology to qualify the geometrical and dimensional conformity of pieces produced by additive manufacturing I am currently working on the acquisition of data from the produced pieces and the subsequent dimensional analysis. Other than this I am also working on finding the causal correlation between the input parameters used for the fabrication and the pieces’ quality.
Développement d’une paramétrie de dépôt en Wire Arc Additive Manufacturing (WAAM) pour de l’acier inoxydable 316L
Aurélien RENARD
Au sein du laboratoire de recherche COSMER, un projet est actuellement mené afin de développer une paramétrie de dépôt en Wire Arc Additive Manufacturing (WAAM) robotisé, spécifique à de l’acier inoxydable 316L. Le but de ce projet est de réaliser des cordons simples caractérisés par leur hauteur, largeur et rectitude, ainsi que des empilements de cordons pour réaliser des murs fins caractérisés par leur hauteur, leur largeur et leur planéité.
Génération de trajectoires en temps semi-réel pour la fabrication additive WAAM à partir de mesures géométriques inter-couches in-situ
Mathis RIERA
Parmi les procédés de fabrication additive, le procédé WAAM présente un coût très faible et une bonne productivité pour la fabrication unitaire ou en petite série de pièces brutes de grandes dimensions. Néanmoins, la qualité géométrique des pièces obtenues est encore mal maîtrisée : les déformations liées à la solidification et à la thermique, les divergences d’empilement de cordons et la précision de l’ensemble du système de dépôt représentent un ensemble de causes d’apparition de défauts géométriques. L’objectif de la thèse est de mettre en place une boucle de contrôle-correction de la géométrie de la pièce basée sur des mesures géométriques inter-couches par scan 3D. La trajectoire de fabrication de chaque couche est générée en s’appuyant sur la mesure, pendant le temps de refroidissement de la couche précédente, dans l’objectif de minimiser le défaut géométrique de la pièce finale.
Colloque national S-MART 2025, Vogüé
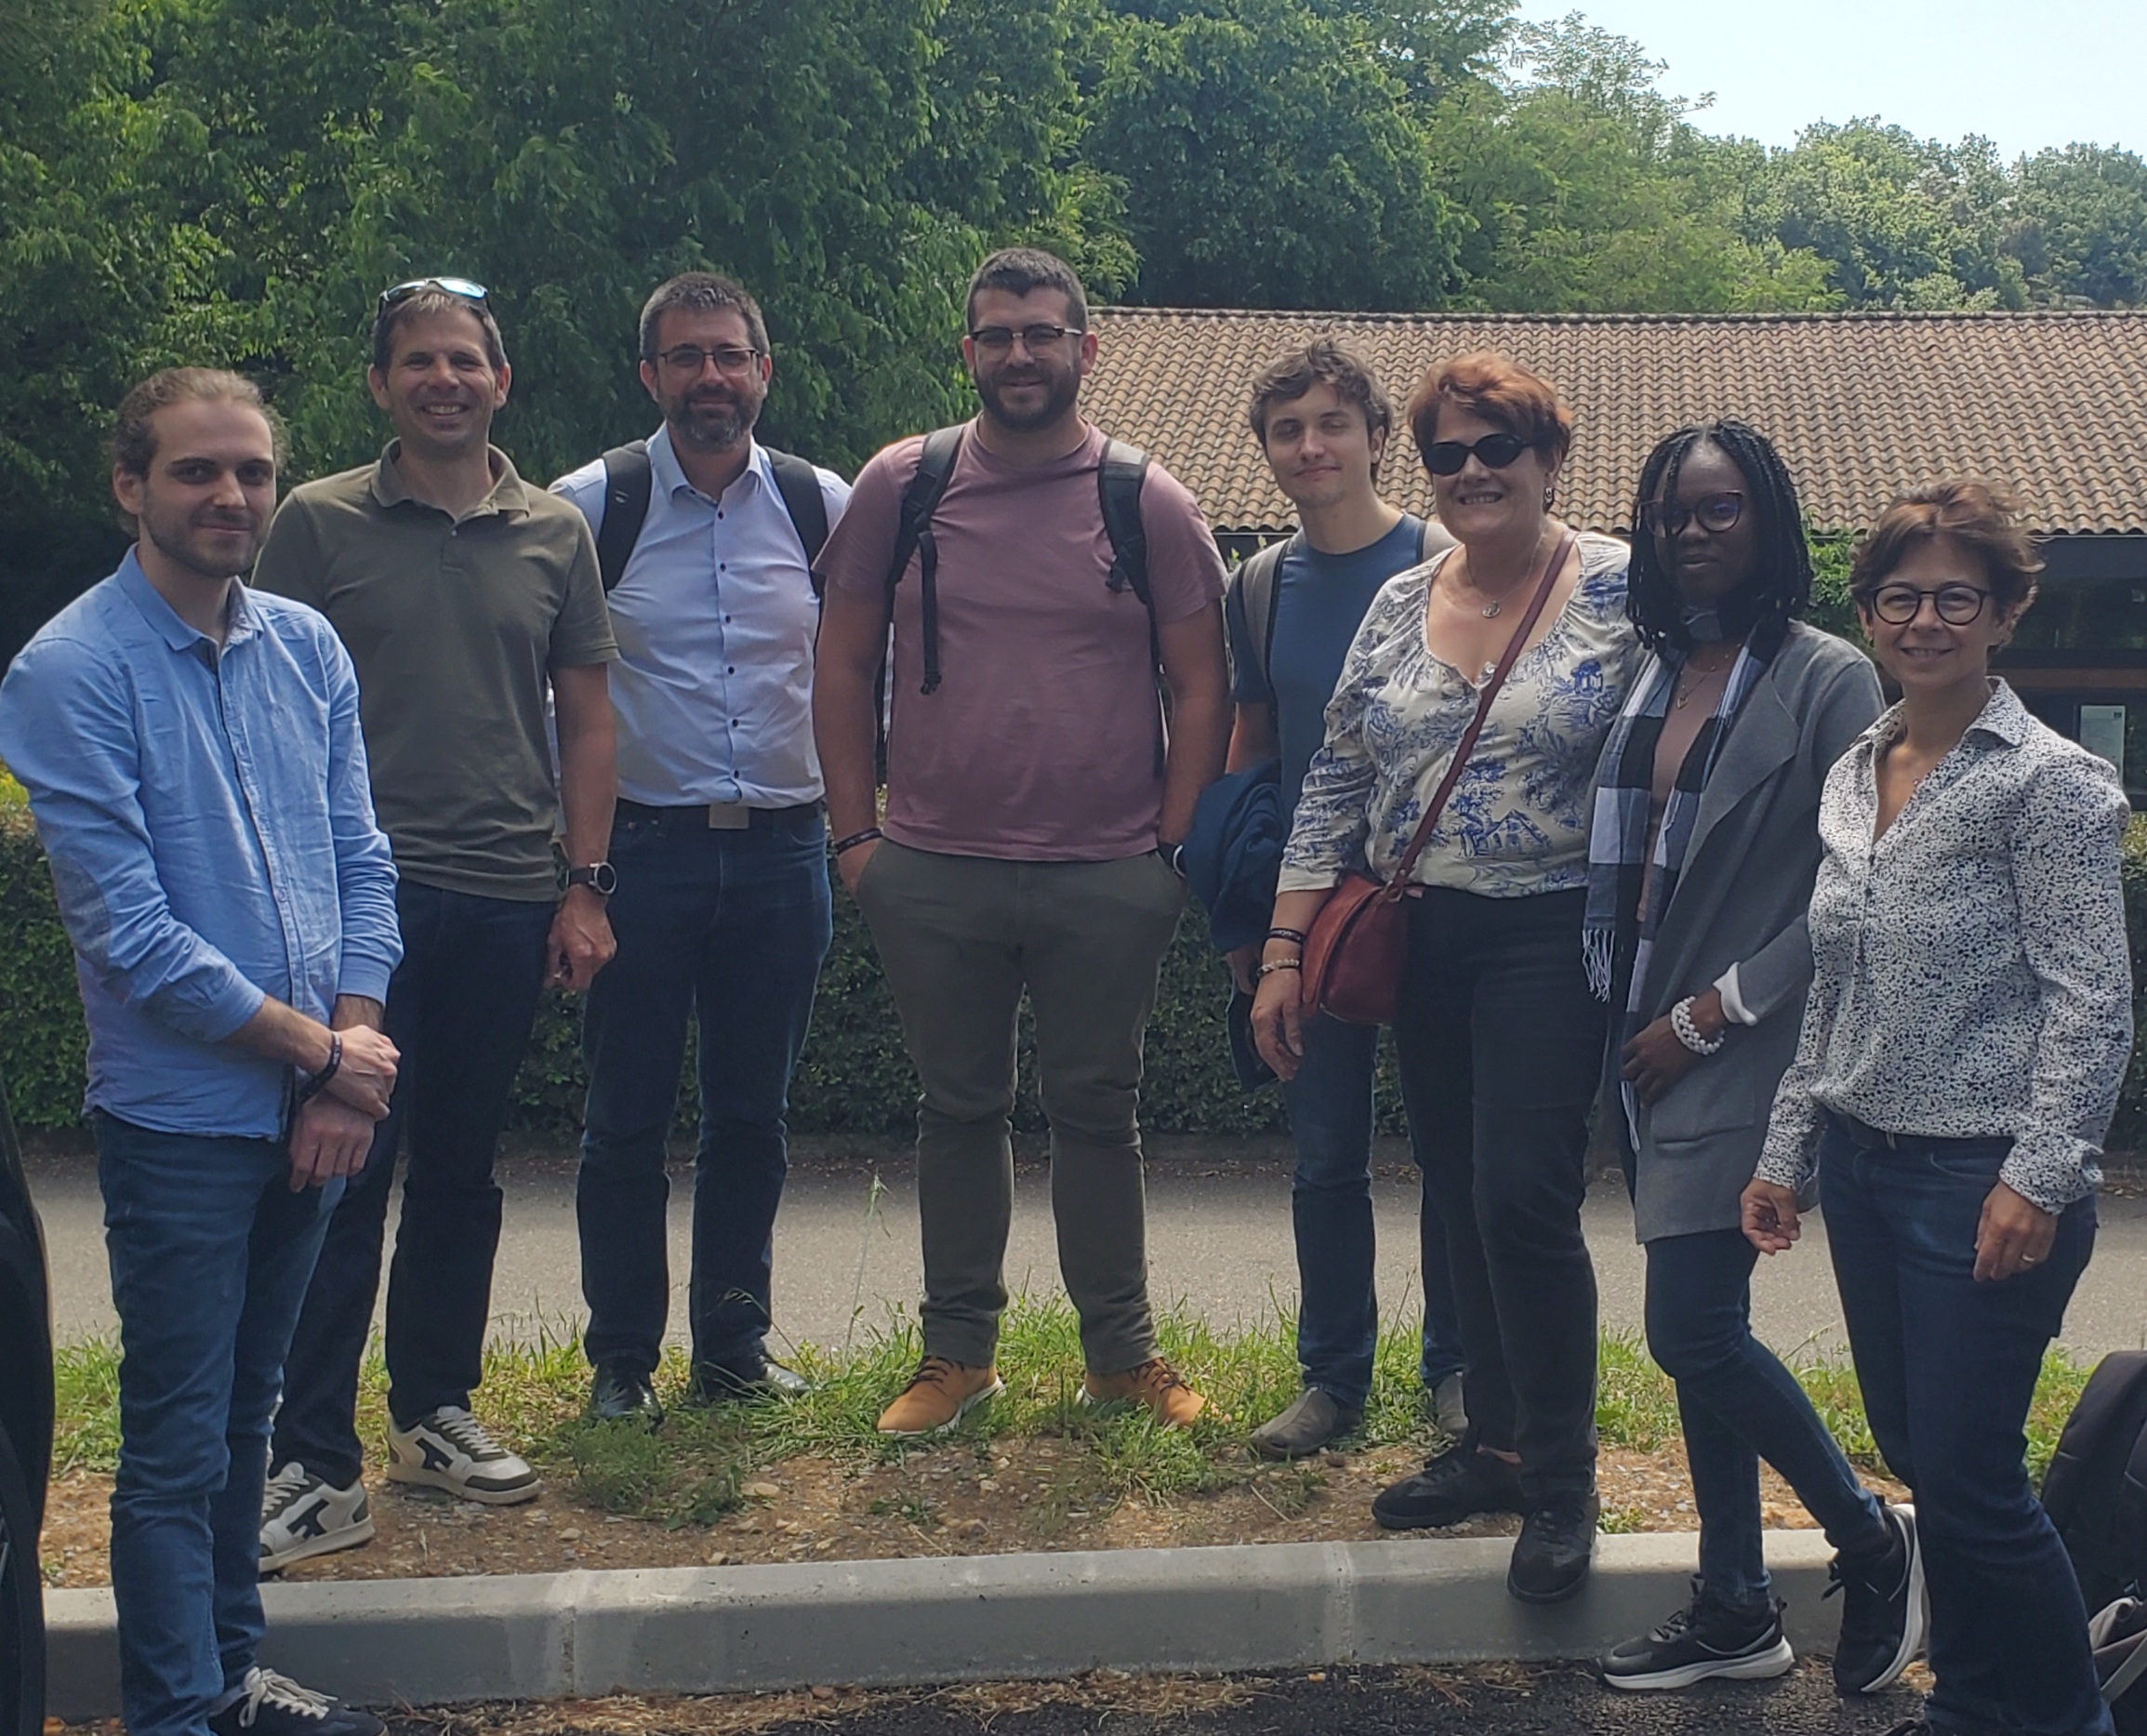
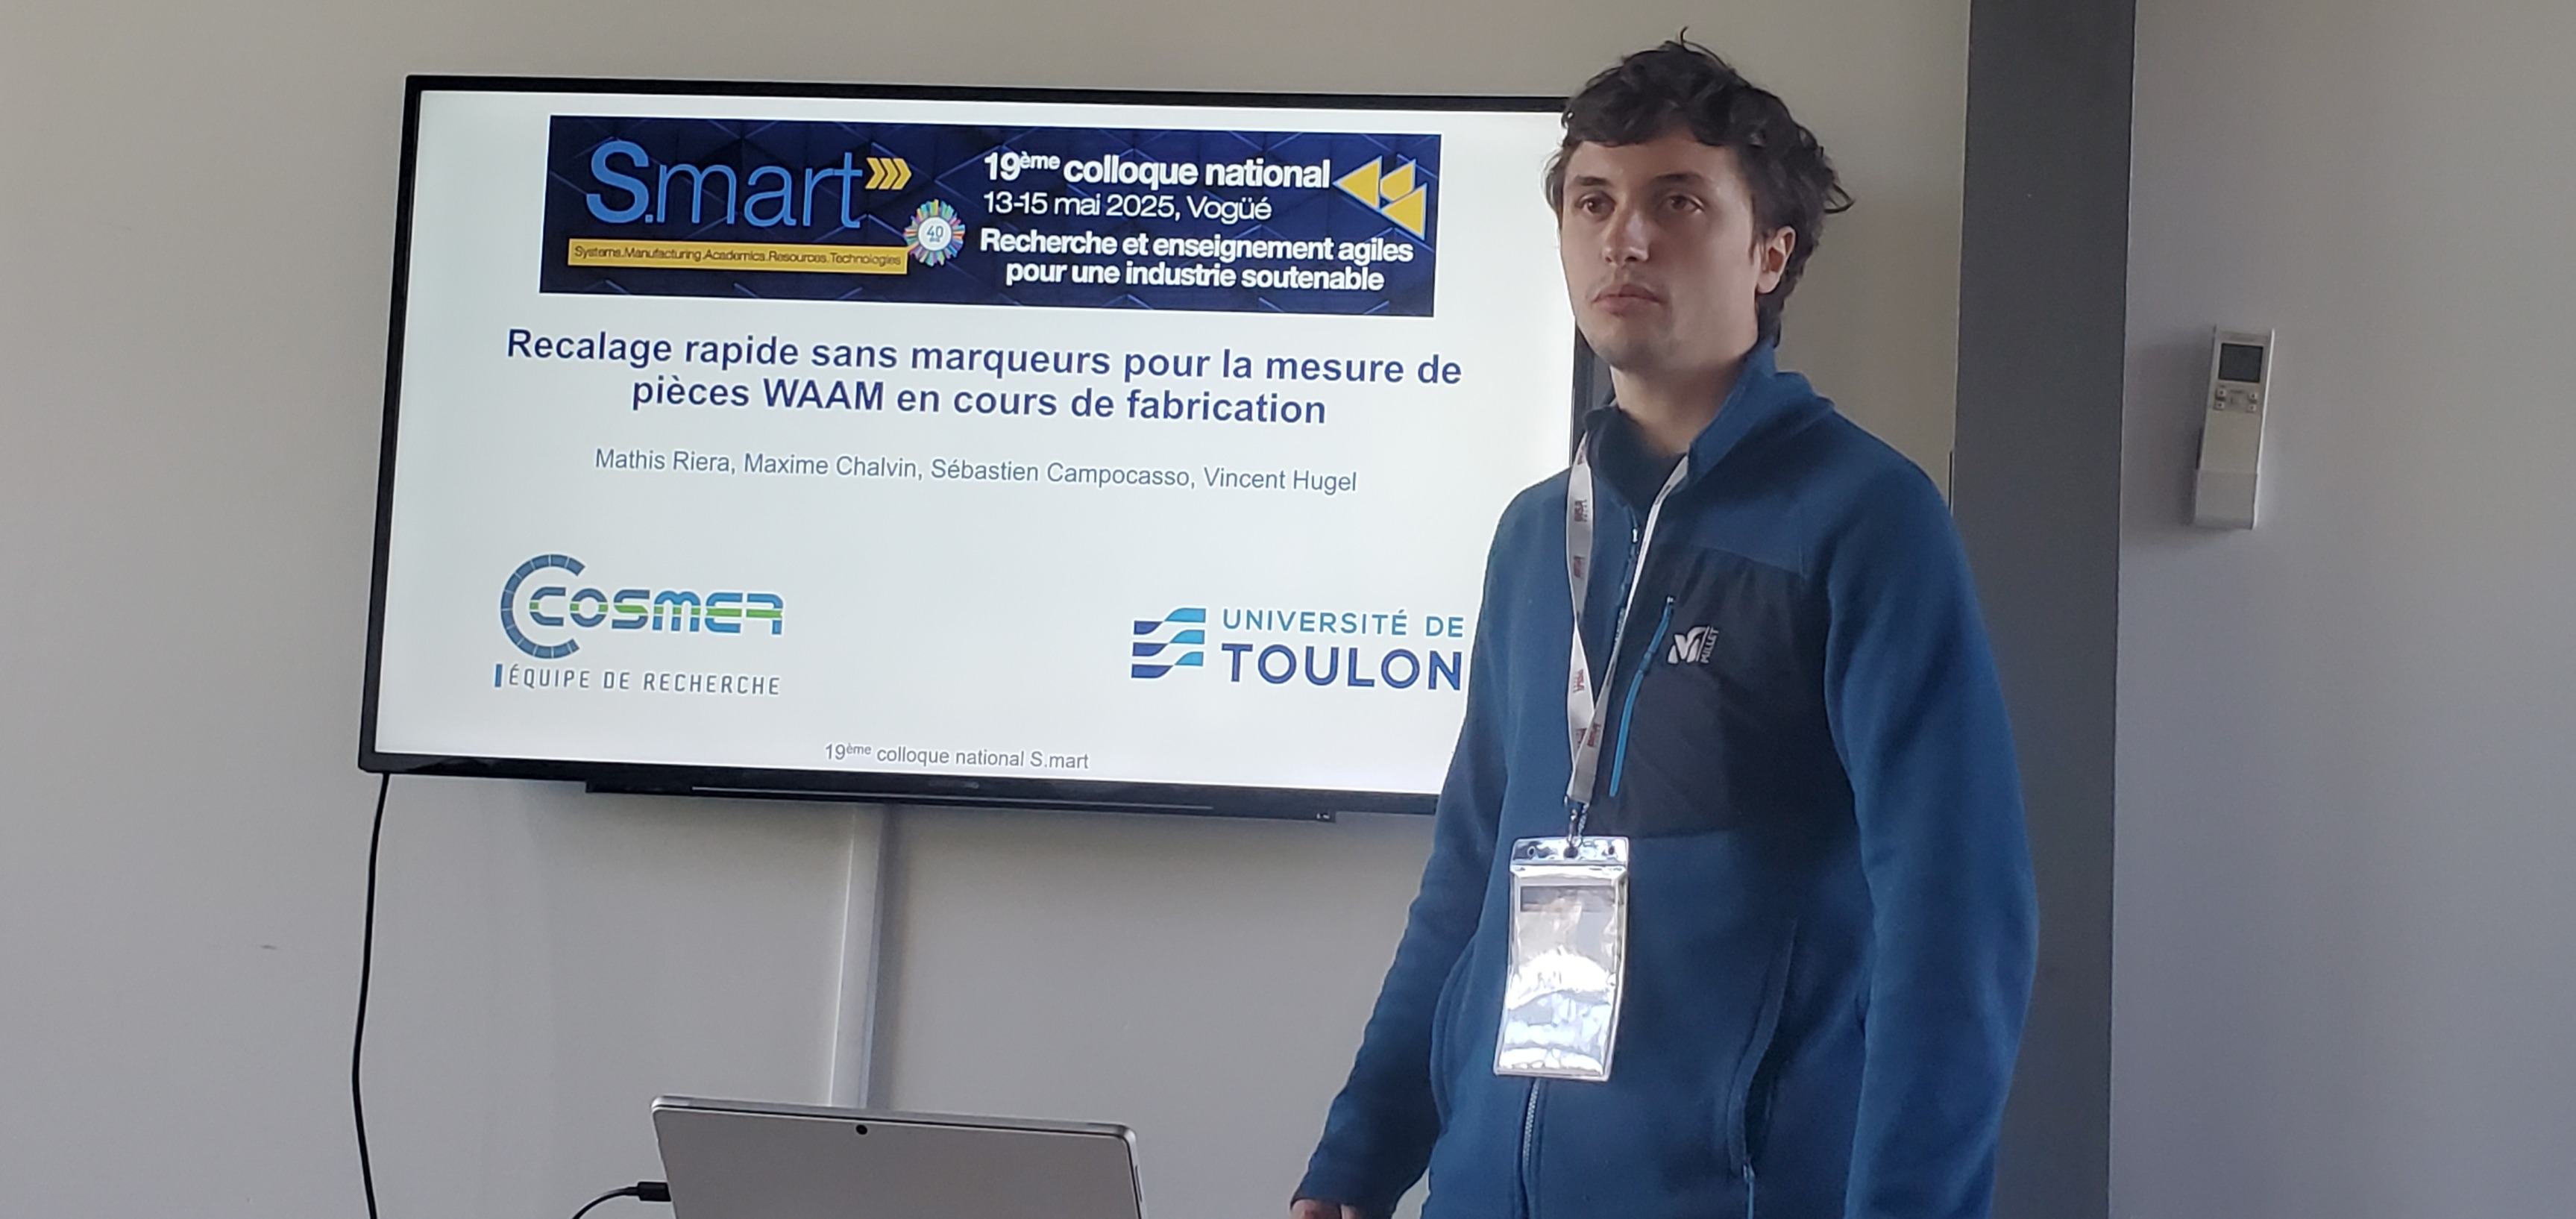
Sept membres du laboratoire COSMER ont participé à la 19ème édition du Colloque national S.mart à Vogüé du 12 au 15 mai 2025. Trois présentations de Tanny Damet, Thibault Le Gentil et Mathis Riera, ainsi que des ateliers co-animés par Sabine Seillier.
07-05-2025 – Séminaire Tanny DAMET et Thibault LE GENTIL
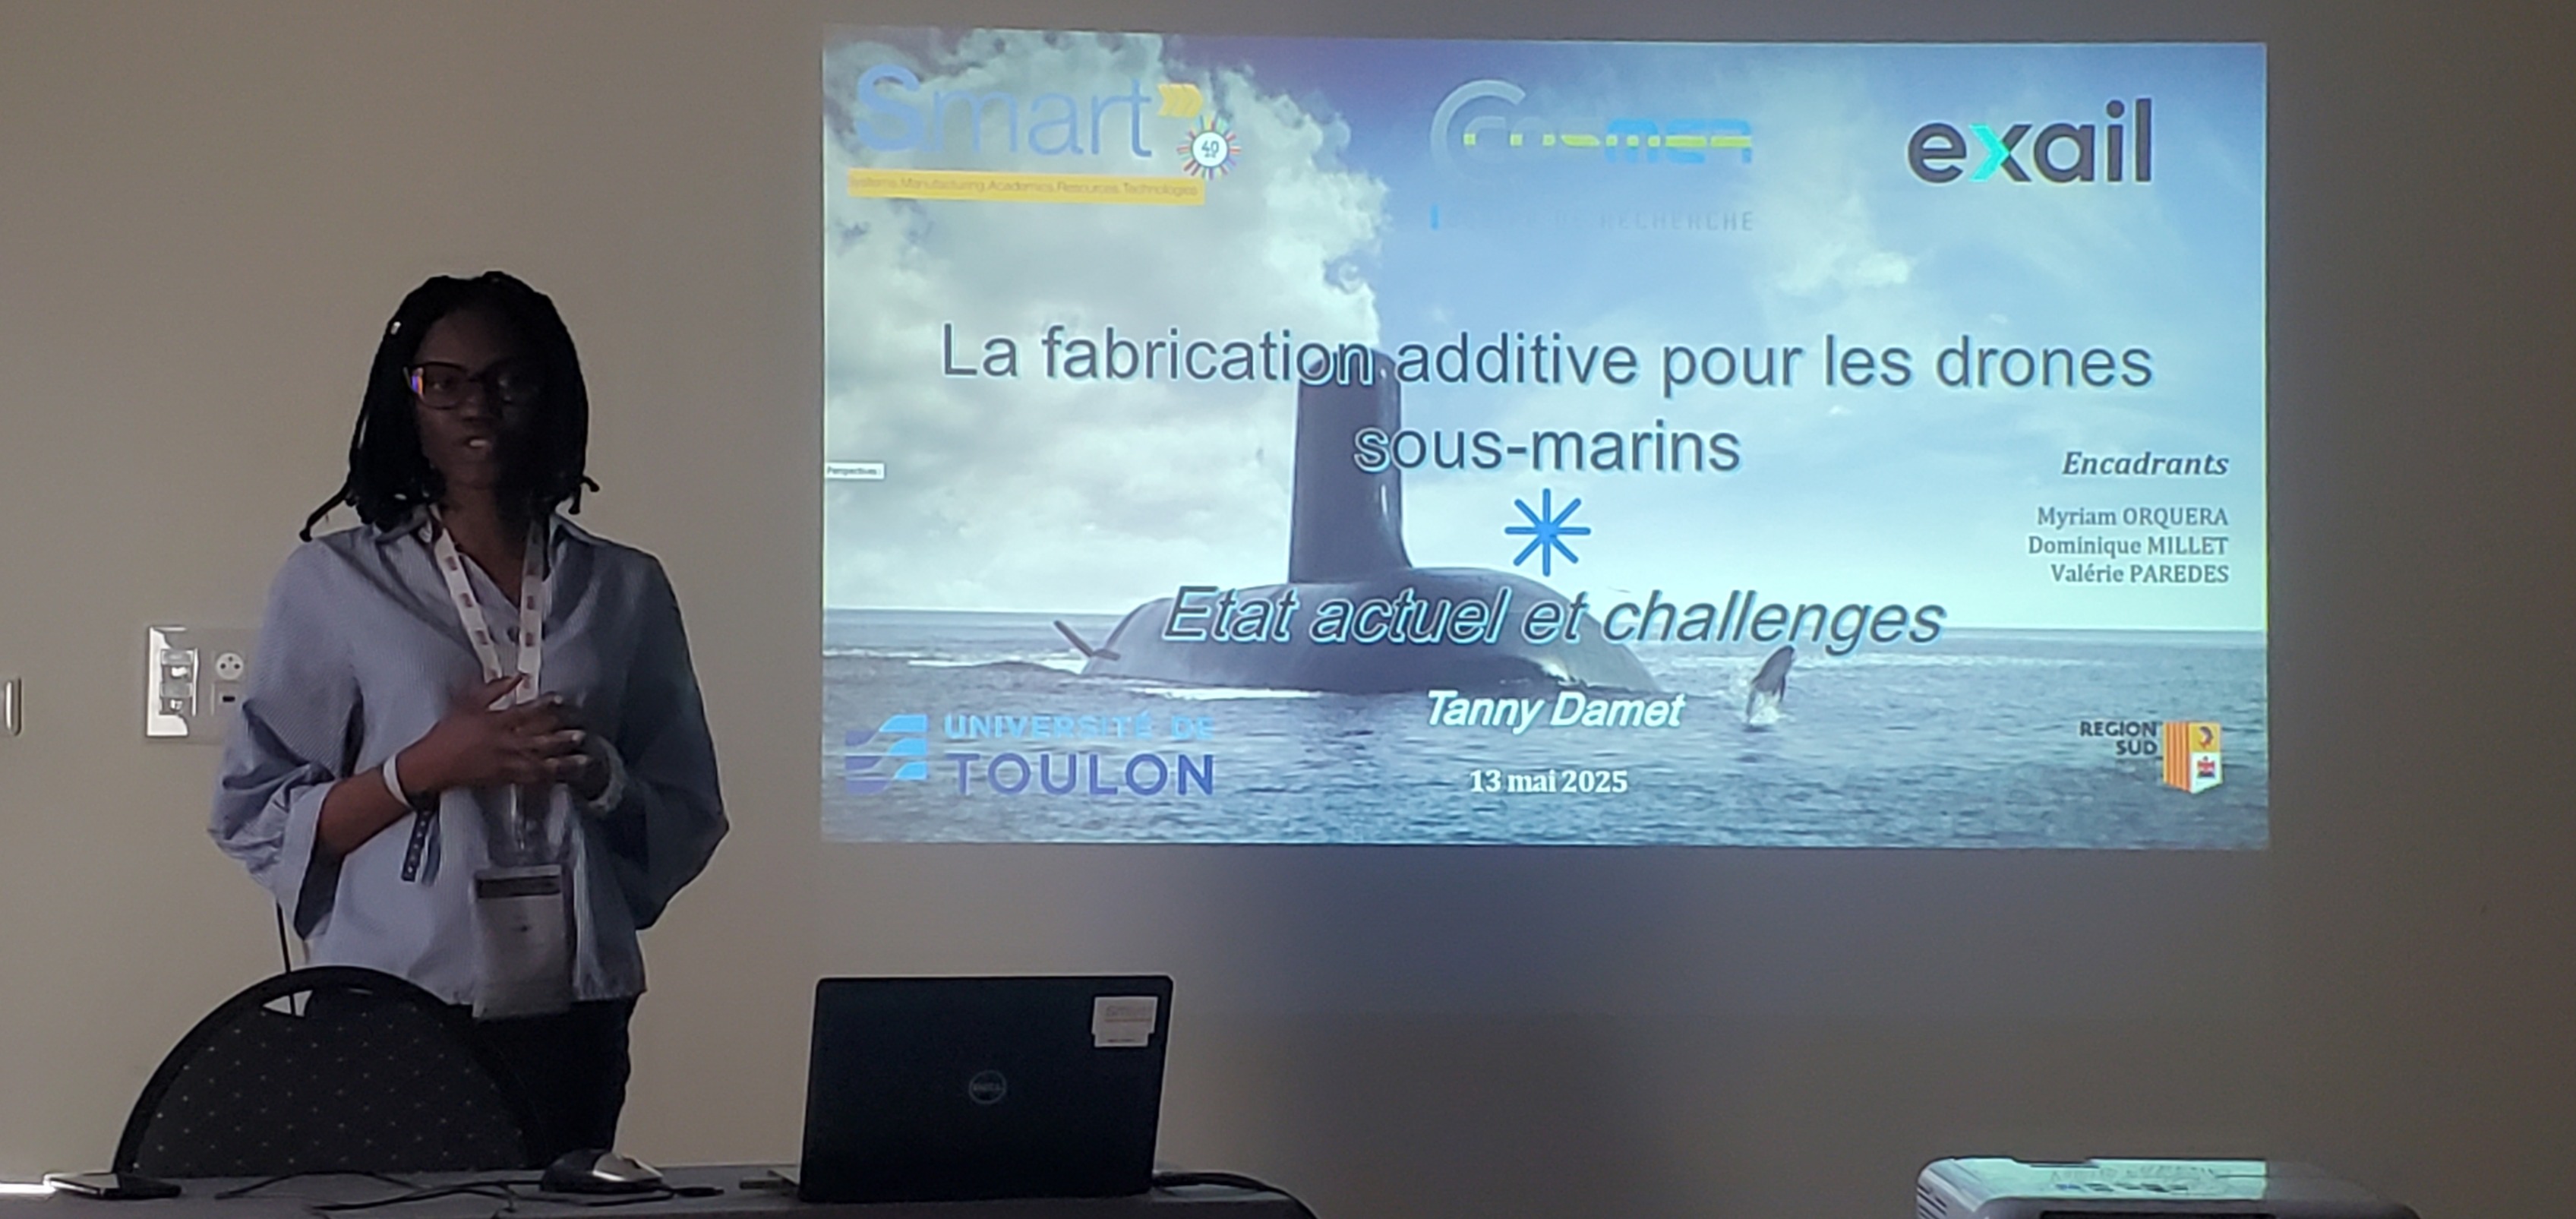
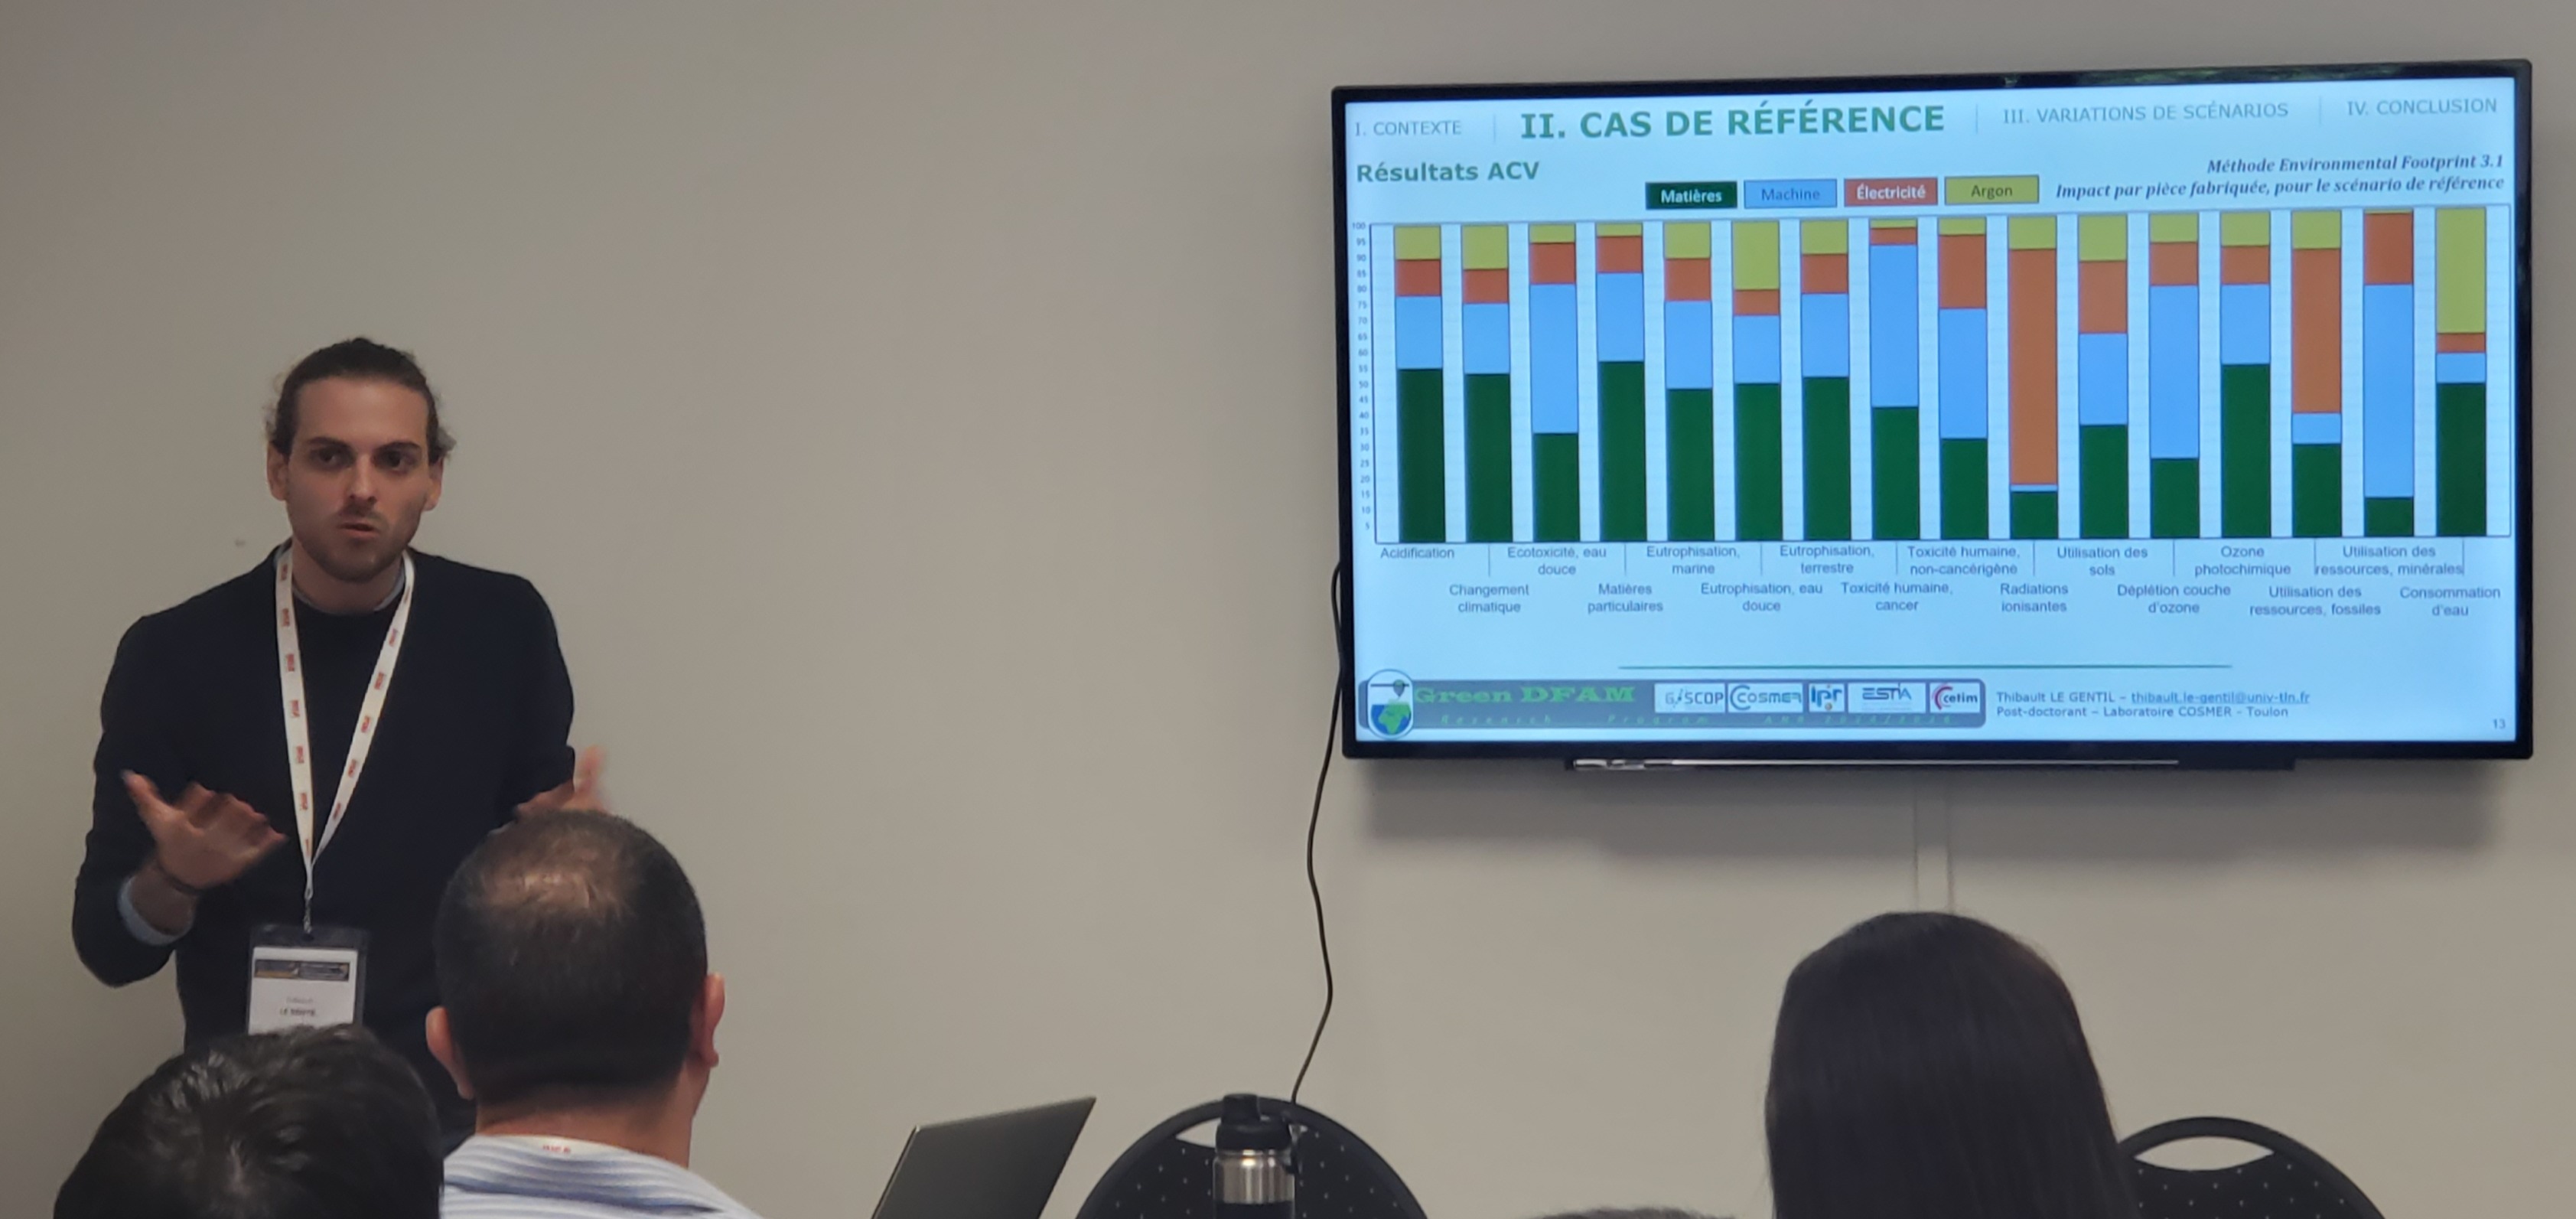
Tanny DAMET (Doctorante 1A) et Thibault LE GENTIL (Post-Doc) présenteront leurs travaux au cours d’un séminaire du laboratoire le mercredi 7 mai à 14h en M112, en préparation du Colloque national S.mart.
La fabrication additive pour les drones sous-marins – Etat actuel et challenges
Tanny DAMET
La fabrication additive (FA), communément appelée impression 3D, est une technologie innovante qui peut être combinée à des méthodes de conception de systèmes mécaniques plus performants. Ce couplage offre des avantages uniques, notamment la possibilité de créer des structures complexes tout en réduisant les coûts et les délais de production. Dans le domaine des drones sous-marins, la FA présente un potentiel considérable pour optimiser la légèreté des structures, améliorer l’équilibrage (stabilité et flottabilité) et maximiser les performances hydrodynamiques tout en contribuant potentiellement à la soutenabilité environnementale. Cette technologie est particulièrement adaptée aux drones sous-marins, qui nécessitent une combinaison étroite de ces caractéristiques pour évoluer efficacement dans des conditions extrêmes. Cependant, l’adoption de la FA reste freinée par des défis techniques et industriels, tels que la durabilité des matériaux en milieu marin, le scepticisme industriel et la complexité d’intégration d’outils avancés comme l’optimisation topologique. Cet article propose une analyse de l’état de l’art de la fabrication additive, ses avantages dans la conception des drones sous-marins et les défis à relever pour exploiter pleinement son potentiel.
Quelles sont les sources prépondérantes d’impacts environnementaux des pièces fabriquées additivement ?
Thibault LE GENTIL
L’industrie manufacturière contribue énormément aux émissions globales et constitue donc un facteur clé à prendre en compte lorsqu’une production plus durable est souhaitée. La fusion laser sur lit de poudre (LB-PBF) est une technique de fabrication additive qui offre la possibilité de fabriquer des pièces métalliques de manière économe en termes de matières grâce à la déposition couche par couche. Ce procédé étant appelé à se développer de manière significative, il est important d’évaluer les effets potentiels de sa mise en œuvre sur l’environnement et d’en identifier les sources. Cet article, présente une comparaison d’analyses de cycle de vie suivant différents scénarios reflétant des cas d’utilisation de machines de fabrication. Ces scénarios permettent d’identifier l’importance relative de la matière, de l’énergie, de la fabrication de la machine et de la consommation d’argon, selon les émissions de gaz à effet de serre et la consommation de matière minérale. Les résultats indiquent une prédominance des impacts liés à la matière consommée et mettent en lumière l’importance d’une utilisation maximale de la machine, tant par son taux d’utilisation que par le remplissage de l’enceinte de fabrication.
Océan de Savoirs – Fête de la Science 2024
Le laboratoire Cosmer a participé à la Fête de la Science, édition 2024:
- à la Seyne Sur Mer, les 4 et 5 octobre
- à l’Université de Toulon le 10 octobre
- au port de Hyères, les 11 et 12 octobre
Conférence IROS 2024
Le laboratoire COSMER a participé à la conférence IROS à Abu Dhabi en octobre 2024, où Charly Péraud a présenté ses travaux décrits dans deux articles :
– IMU-based Monitoring of Buoy-Ballast System through Cable Dynamics Simulation
– Workshop ROMADO: Cable Lobe Detection in a ROV/USV Tethered System Using IMUs and Compliant Buoy-Ballast Equipment.
Deux vidéos résument le contenu de ces deux articles:
– article IROS
– article workshop ROMADO
Les travaux de thèse de Juliette Drupt sont acceptés dans le journal Ocean Engineering
Dans cet article Juliette présente une nouvelle version collaborative d’ORB SLAM pour localiser conjointement les agents d’une flotte de robot dans une même carte. Tous les agents sont équipé d’une caméra monoculaire, construise une même carte et se localise simultanément. Le choix des techniques réponds au besoin de robustesse à la mise en correspondance de feature du monde sous-marin mais est générique et applicable à toute flottille d’engins. Ce travail est le fruit d’une collaboration avec Andrew Comport, CR au CNRS I3S.
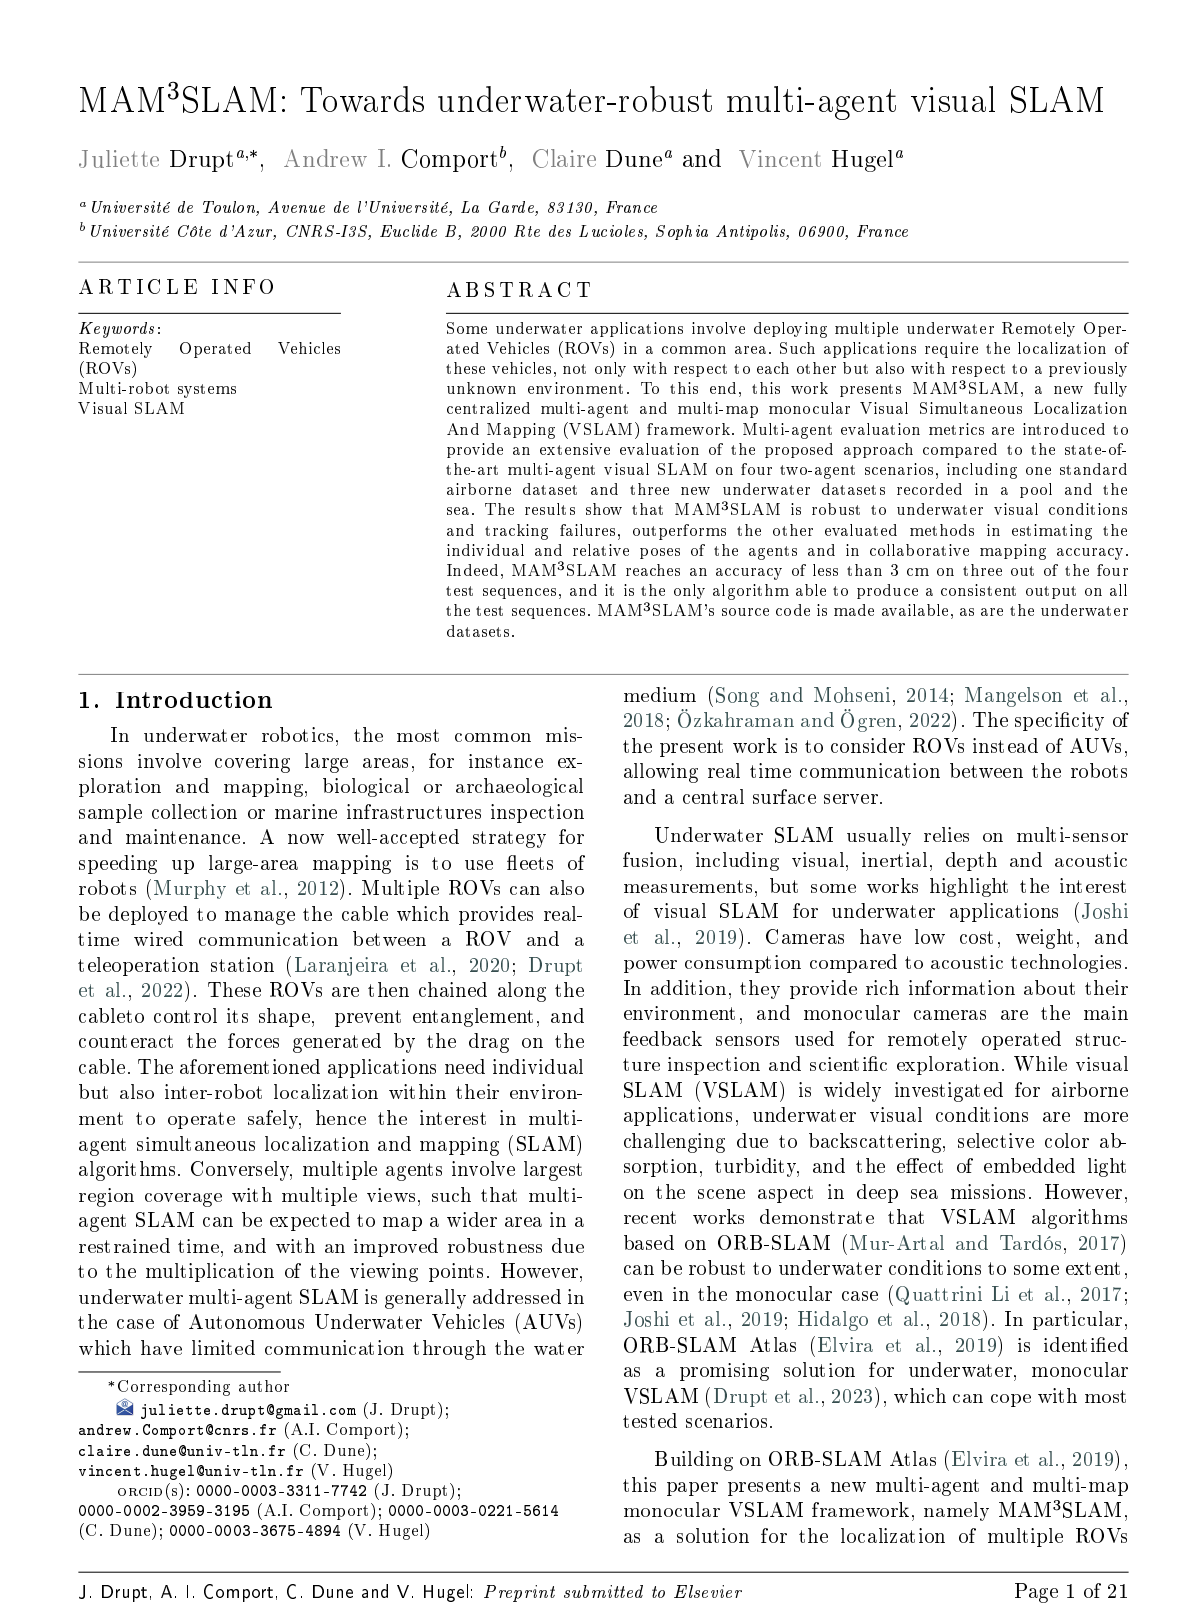
- Juliette Drupt, Andrew I. Comport, Claire Dune, Vincent Hugel. MAM3SLAM: Towards underwater robust multi-agent visual SLAM. 2024. ⟨hal-04392461v2⟩
Les travaux de Martin Filliung sont acceptés à la conférence IEEE ICRA 2024
Ce travail s’inscrit dans l’axe de recherche « gestion des ombilicaux des ROVs » du laboratoire et fait suite au travail sur la modélisation des câbles immergés initié par Juliette Drupt pendant sa thèse de doctorat. C’est le résultat d’un travail collectif des doctorants du Cosmer, Martin Filliung, Juliette Drupt et Charly Peraud, et de leurs encadrants.
L’article présente l’analyse du comportement de 8 câbles de caractéristiques mécaniques différentes (raideur, elasticité, poids, flottabilité) relié à un ROV. Ils simulent le comportement d’ombilicaux porteurs de courant ou porteurs d’information. En supposant que le cable est flottant ou coulant, son modèle quasi-statique est une chaînette. Dans cette étude, nous avons évalué la persistence de ce modèle de chainette lors d’un déplacement d’une des extrémités du câble dans son plan ou hors de son plan. Cela nous a conduit à proposer l’ajout de deux degrès de liberté supplémentaires aux modèle de chaînette pour modéliser les effets des forces hydrodynamiques, en particulier les forces de trainée.
Ces travaux seront présentés au printemps, à la conférence internationale IEEE ICRA qui aura lieu à Yokohama, Japon.
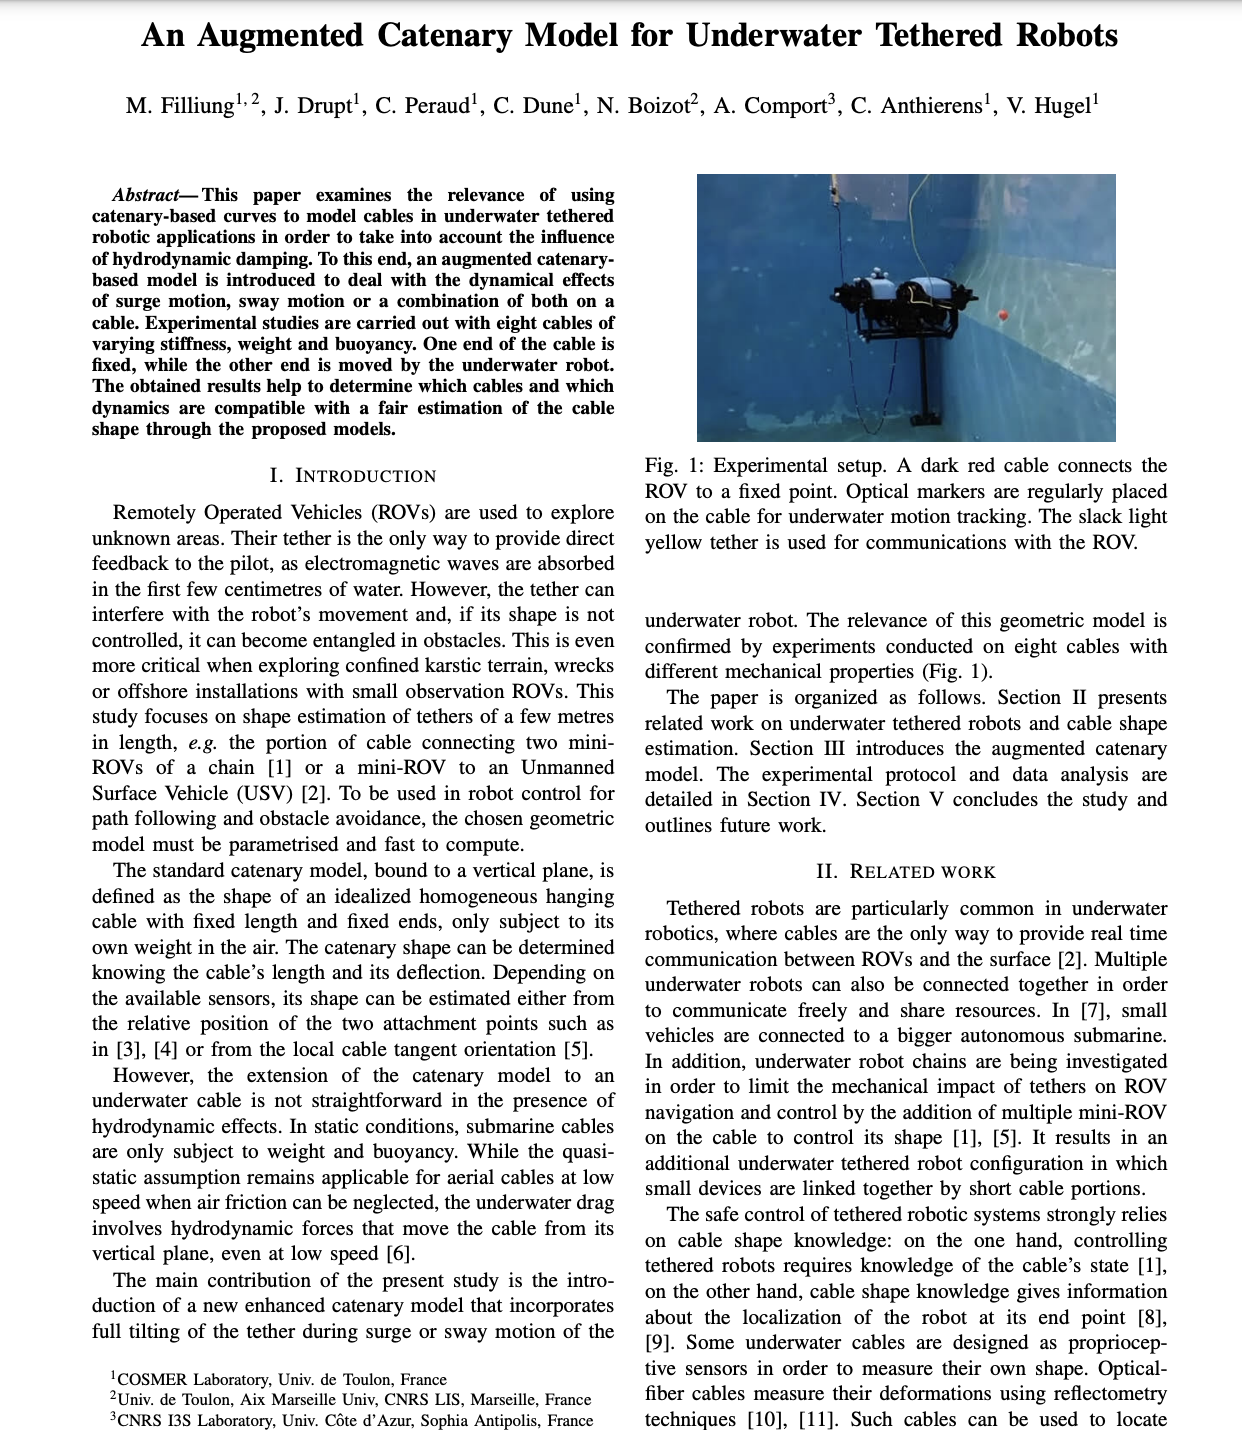
- Martin Filliung, Juliette Drupt, Charly Peraud, Claire Dune, Nicolas Boizot, et al.. An Augmented Catenary Model for Underwater Tethered Robots. IEEE International Conference on Robotics and Automation (ICRA 2024), May 2024, Yokohama, Japan. ⟨hal-04459364⟩
Séminaire de Claire DUNE au GDR OMER – GT Nouveaux Outils d’Observation de l’Océan
Claire DUNE a été invité à présenter les activités du GT2 Robotique Mobile-Robotique Sous-Marine et les activités du COSMER dans le cadre des Séminaires du GDR OMER – GT Nouveaux Outils d’Observation de l’Ocean.
Le GDR OMER – GT Nouveaux outils d’observation de l’océan
« Être présent sur les grands enjeux scientifiques des océans qui vont se jouer à l’échelle mondiale et dans les années à venir : c’est tout l’enjeu du GDR Océan et Mers (OMER). Rattaché à la Mission pour les Initiatives Transversales et Interdisciplinaires (MITI) du CNRS, le GDR OMER s’ancre dans la vision de la décennie 2021-2030 des sciences océaniques. Il fonde un espace de réflexion souple et ouvert à l’ensemble de la communauté scientifique qui permettra d’amorcer le dialogue entre de multiples disciplines (océanographie, philosophie, climatologie, sociologie, droit, biologie…) et de créer de nouvelles dynamiques de recherche. »
S’organisant autour de quatre grands thèmes :
- l’état de santé de l’Océan
- sa modélisation globale
- l’étude des écosystèmes et socio-écosystèmes marins
- la préservation de la biodiversité et de ses ressources (nourriture, énergie, matières premières)
le GDR OMER devra aussi permettre l’émergence et le développement de questions théoriques et de pistes de recherche pertinentes pour l’Océan et potentiellement utilisables dans d’autres contextes scientifiques.
La recherche en robotique sous marine en France, une opportunité pour les scientifiques
Dans ce webinaire, je présenterai les sujets de recherche en robotique sous marine étudiés par les acteurs du GT2 du GdR robotique, en faisant un focus sur les activités du laboratoire Cosmer de l’université de Toulon. Je présenterai les applications de ces recherches en archéologie sous-marines, en biologie, en géologie, en offshore et les fonctionnalités qui ont été développées pour ces usages.
Soutenance de thèse Aurélien Merci
Le Bureau des Études Doctorales a le plaisir de vous informer que
Monsieur Aurélien MERCI
Doctorant laboratoire COSMER rattaché
à l’École Doctorale 548 « Mer & Sciences »
soutiendra sa thèse en vue de l’obtention du Grade de Docteur
sous la direction de
- Cédric ANTHIERENS, Maitredeconférences-HDR (COSMER), Université de Toulon (France)
&
Mme Nadège THIRION-MOREAU, Professeure des Universités (LIS), Université de Toulon (France), Codirectrice
Discipline : Automatique, Signal, Productique, Robotique
sur le thème
« Coopération de flotte de planeurs sous-marins à des fins de GHOM et LSM »
Vendredi 15 décembre 2023 à 10h00
A l’Université de Toulon – Campus La Garde Bâtiment M – Amphi M.01
devant un jury composé de :
- Olivier SIMONIN,Professeur, INSA Lyon(France), Rapporteur
- Lionel LAPIERRE,Professeur, ENSTA Bretagne(France), Rapporteur
- Gérard POISSON,Professeur des Universités, Université d’Orléans(France), Examinateur
- Guillaume ALLIBERT,Professeur des Universités, Université Côte d’Azur(France), Examinateur
- Mme Nadège THIRION-MOREAU, Professeur des Universités, Université de Toulon (France), Co-directrice de thèse
- Cédric ANTHIERENS, Maîtredeconférences-HDR, Université de Toulon (France), Directeur de thèse
- Yann LE PAGE, Directeur technique,ALSEAMAR – ALCEN(France), Invité
- Cyrille VUILMET,Expert technique Drones Navals,Tuteur DGA (France), Invité
- Florian IMPERADORI, Architecte fonction Hydro-océanographie,Tuteur DGA (France), Invité
Résumé :
Les travaux menés dans le cadre de cette thèse Cifre-Défense portent sur le développement d’outils permettant une coopération entre plusieurs planeurs sous-marins afin de répondre à un besoin d’acquisition de données sur des zones à très larges échelles spatio-temporelles. Notre objectif est d’assurer la couverture géographique d’une zone d’intérêt pouvant comporter des zones d’exclusion, de manière optimale en durée de mission, distance parcourue ou d’énergie consommée par la flotte avec une contrainte liée à l’utilisation de ce type d’engin sous-marin : l’asynchronisme des communications entre les différents engins composant la flotte. L’approche développée consiste en la conception d’un simulateur de mission afin d’en extraire les principales grandeurs d’intérêt dans le pilotage des planeurs : l’énergie consommée, le temps et la distance parcourue. Dans un second temps, nous avons développé une méthode originale reposant sur la théorie des graphes pondérés consistant à minimiser différentes fonctions de coût construites à partir de ces grandeurs dans le but d’optimiser les trajectoires de chaque planeur de la flotte ainsi que le profil de vol du planeur dans la colonne d’eau. Les intérêts et les apports de la méthode ont été confirmés à l’aide d’une mission expérimentale réelle en mer Méditerranée.
Mot clés : Planeurs sous-marins, modélisation, simulation, planification de trajectoires, couverture de zone
Cooperation of a fleet of underwater gliders for GHOM and LSM applications
Abstract:
This Cifre-Défense thesis focuses on the development of tools enabling the cooperation between several underwater gliders of a fleet in order to fulfil a data acquisition requirement over areas with very large spatio-temporal scales. Our objective is to ensure the geographical coverage of an area of interest, which may contain exclusion zones, in an optimal way in terms of mission duration, distance covered or energy consumed by the fleet, with a constraint related to the use of this type of underwater vehicle: asynchronous communications between the different vehicles of the fleet. The approach we developed consisted in designing a mission simulator to extract the main variables of interest in the piloting of underwater gliders: energy consumed, time and distance travelled. Secondly, we developed a method based on the theory of weighted graphs, which consists of minimising various cost functions constructed from these variables in order to optimise the trajectories of each glider in the fleet and the glider’s flight profile in the water column. The interests and contributions of the method were confirmed using a real experimental mission in the Mediterranean Sea.
Keywords: Underwater gliders, modelling, simulation, path planning, zone coverage.